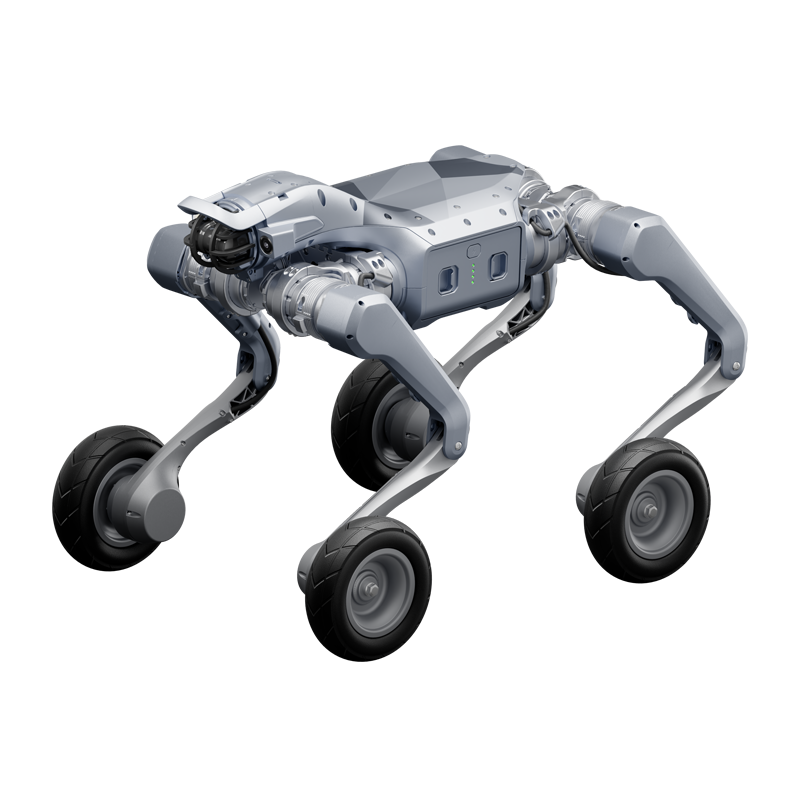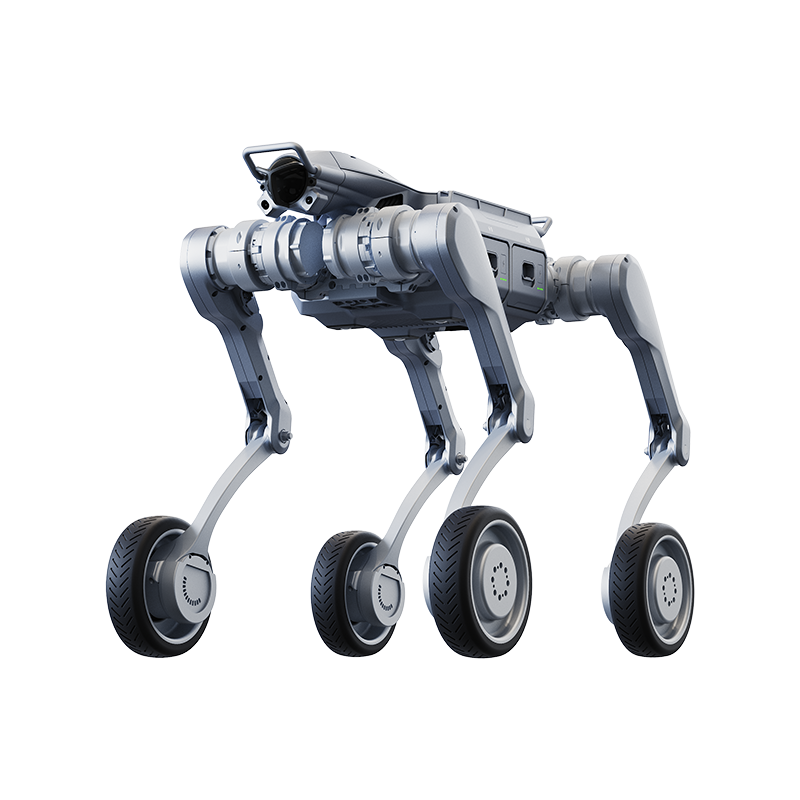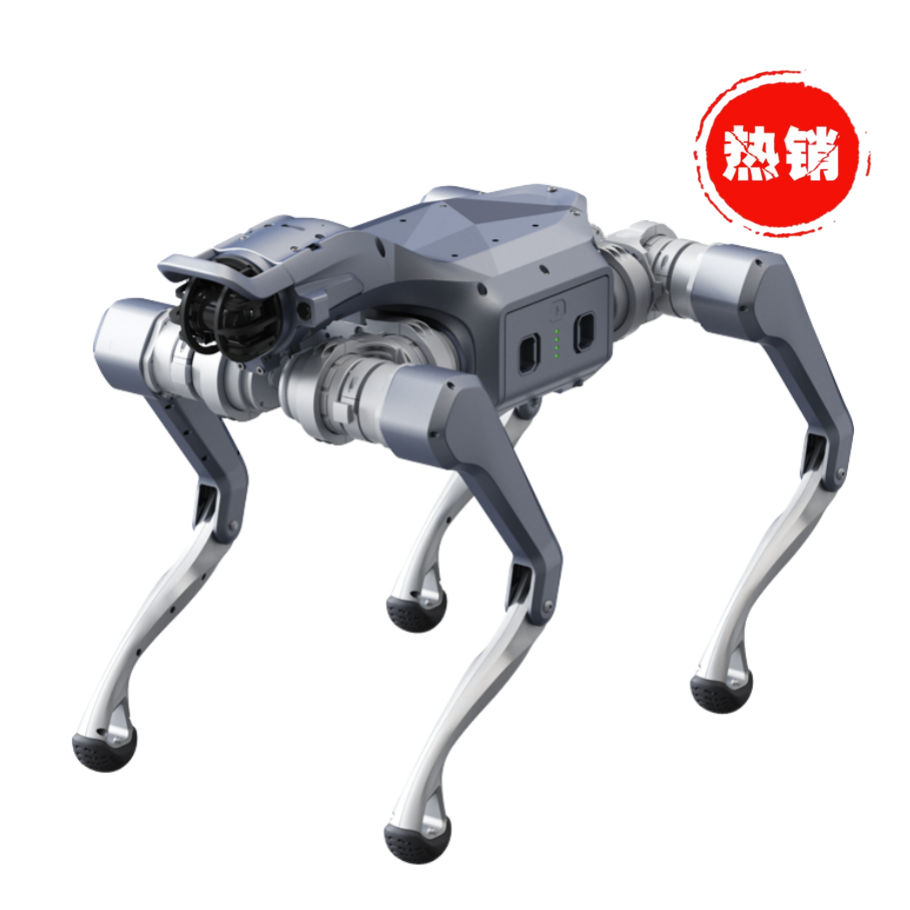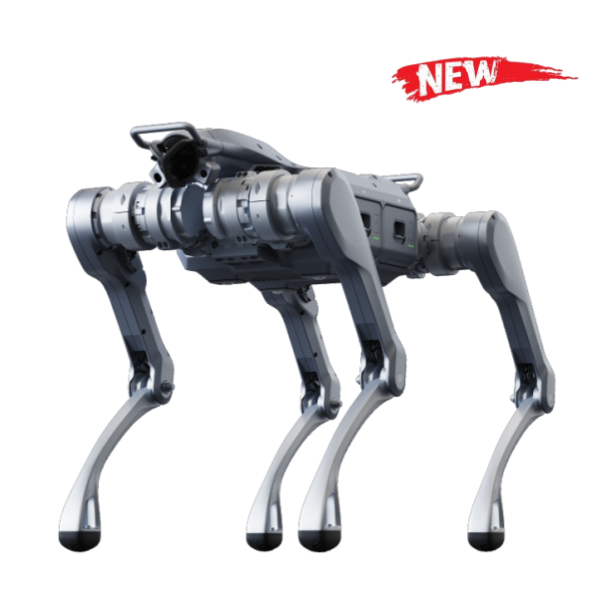

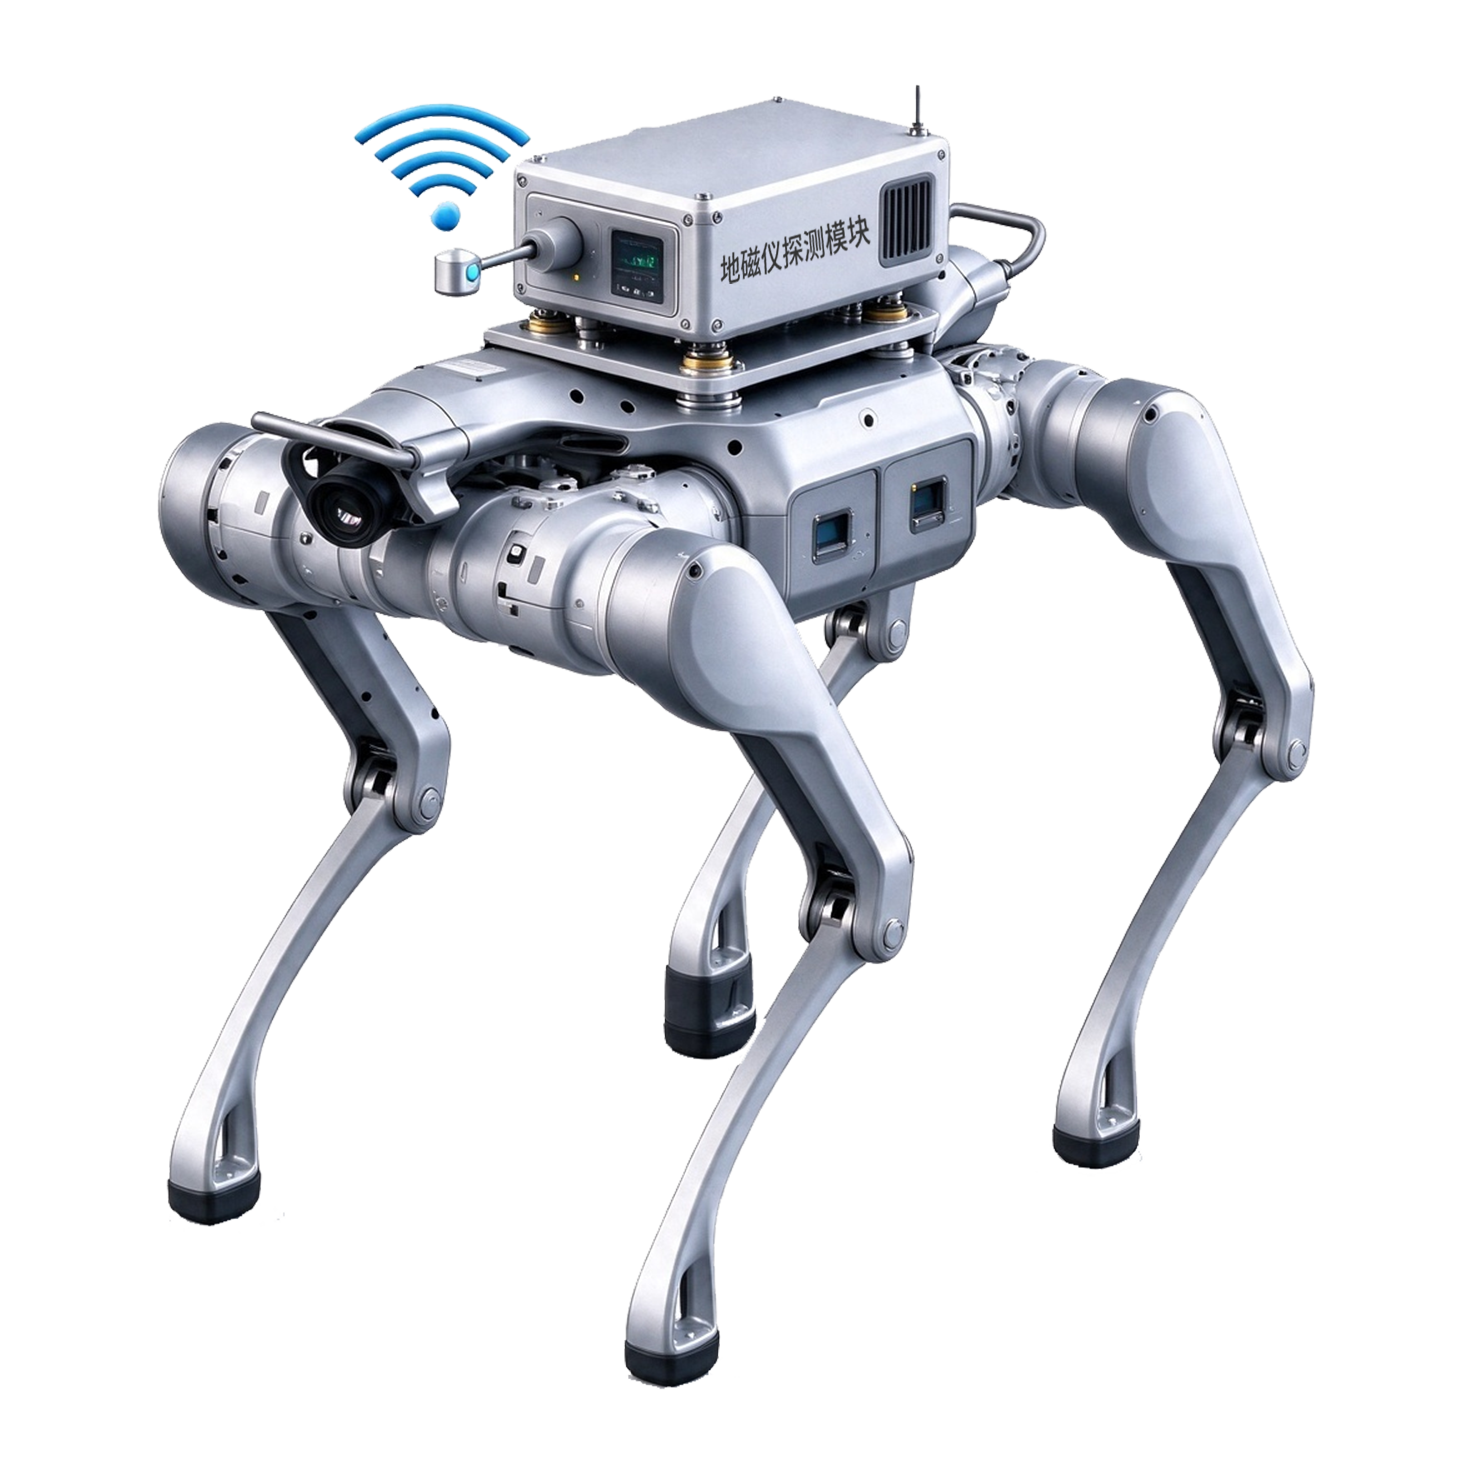
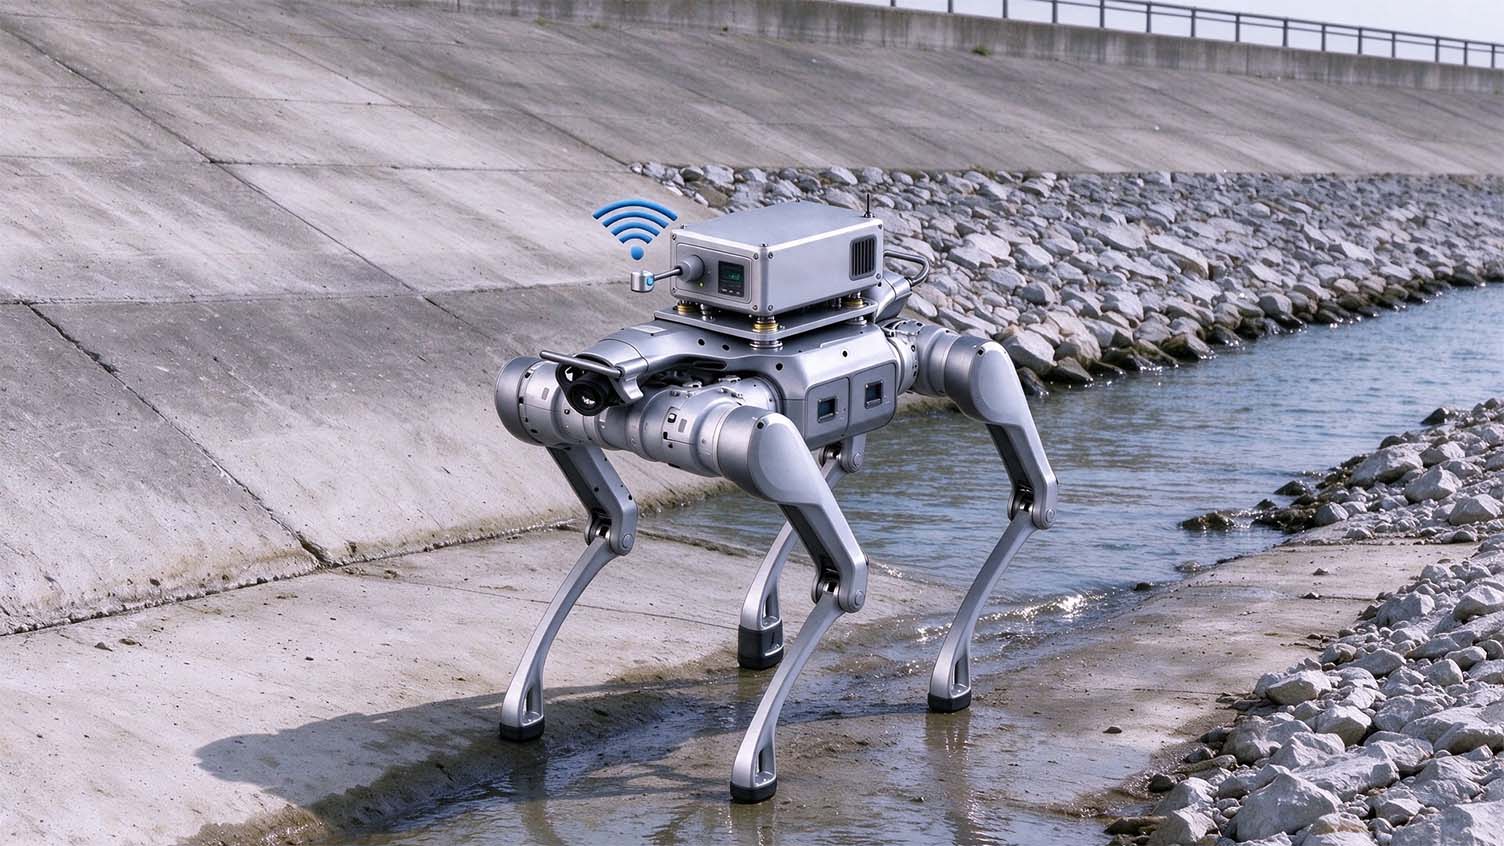
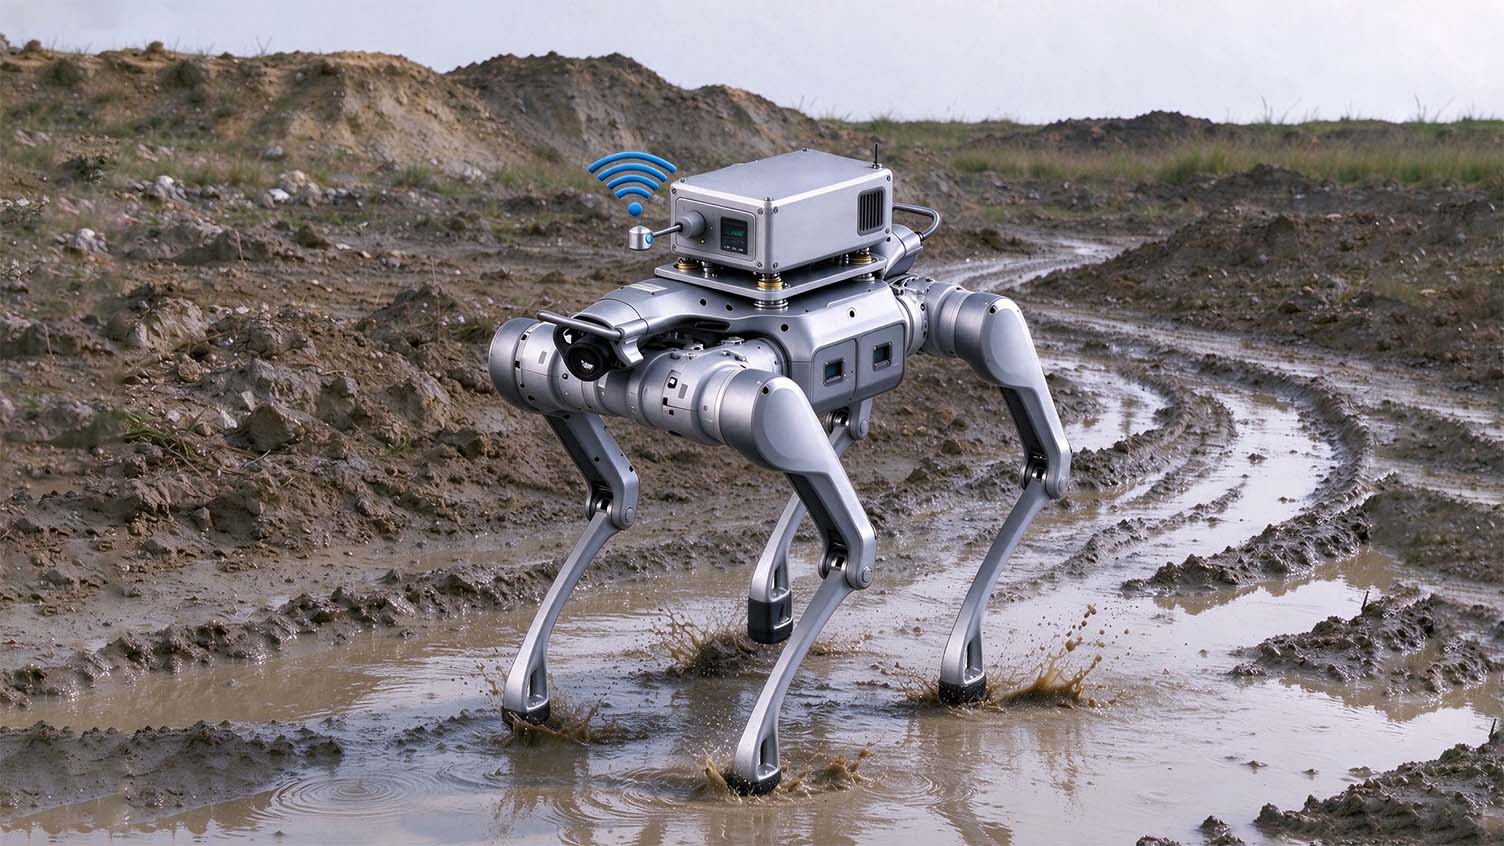
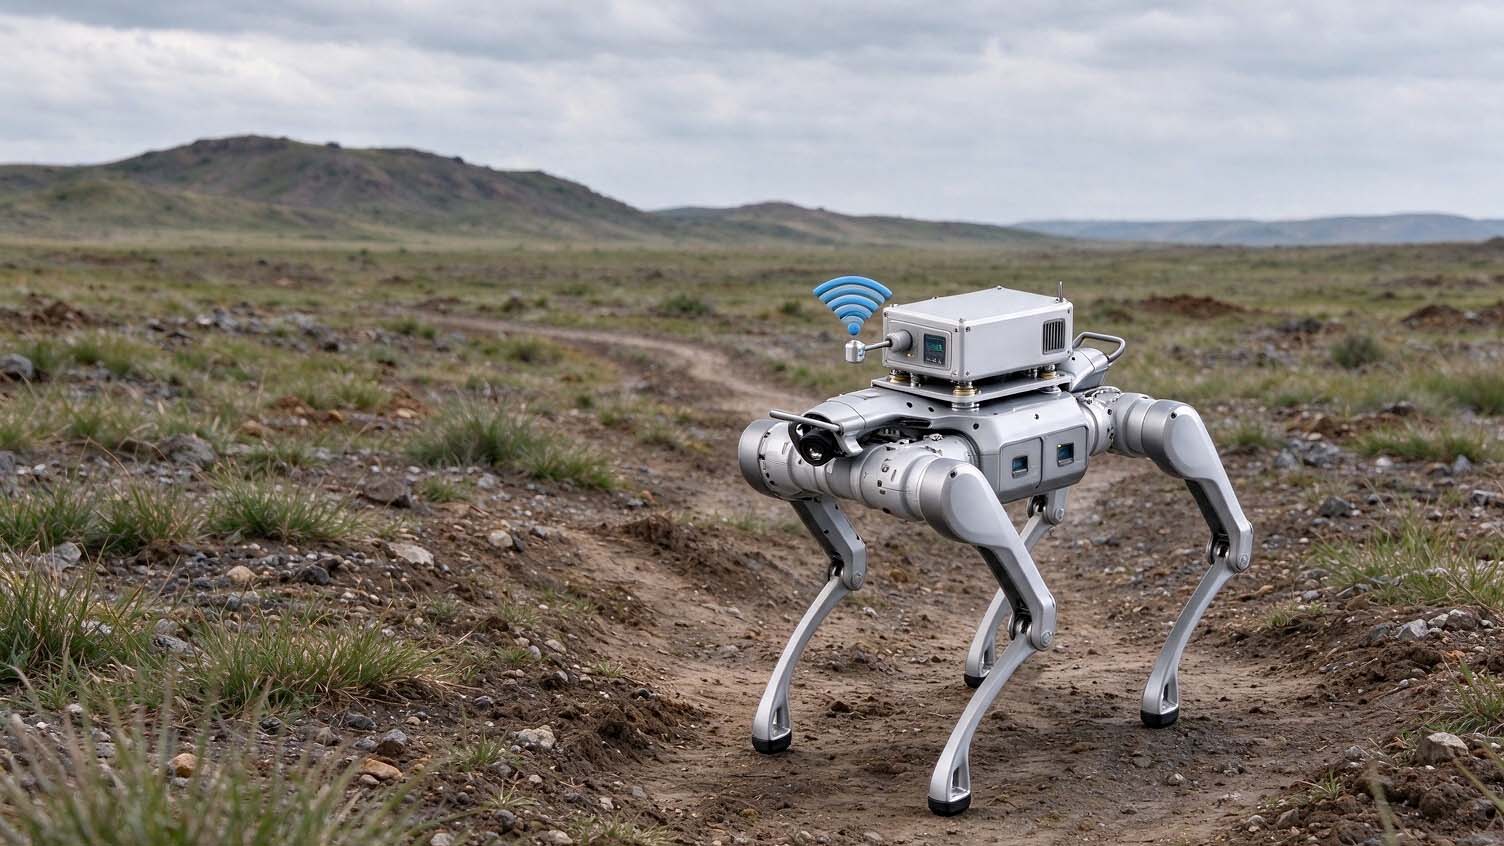
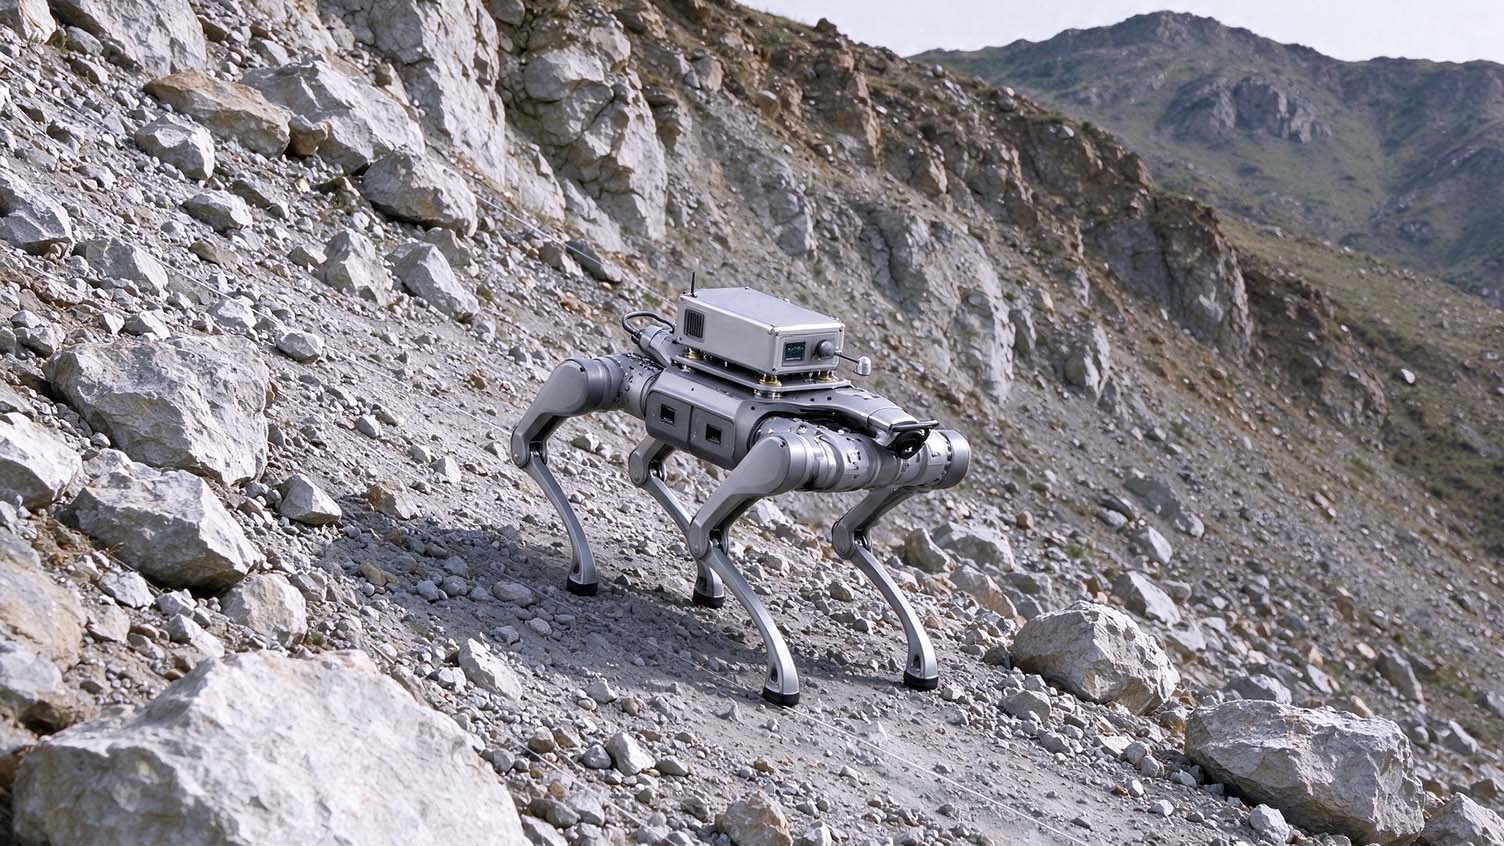
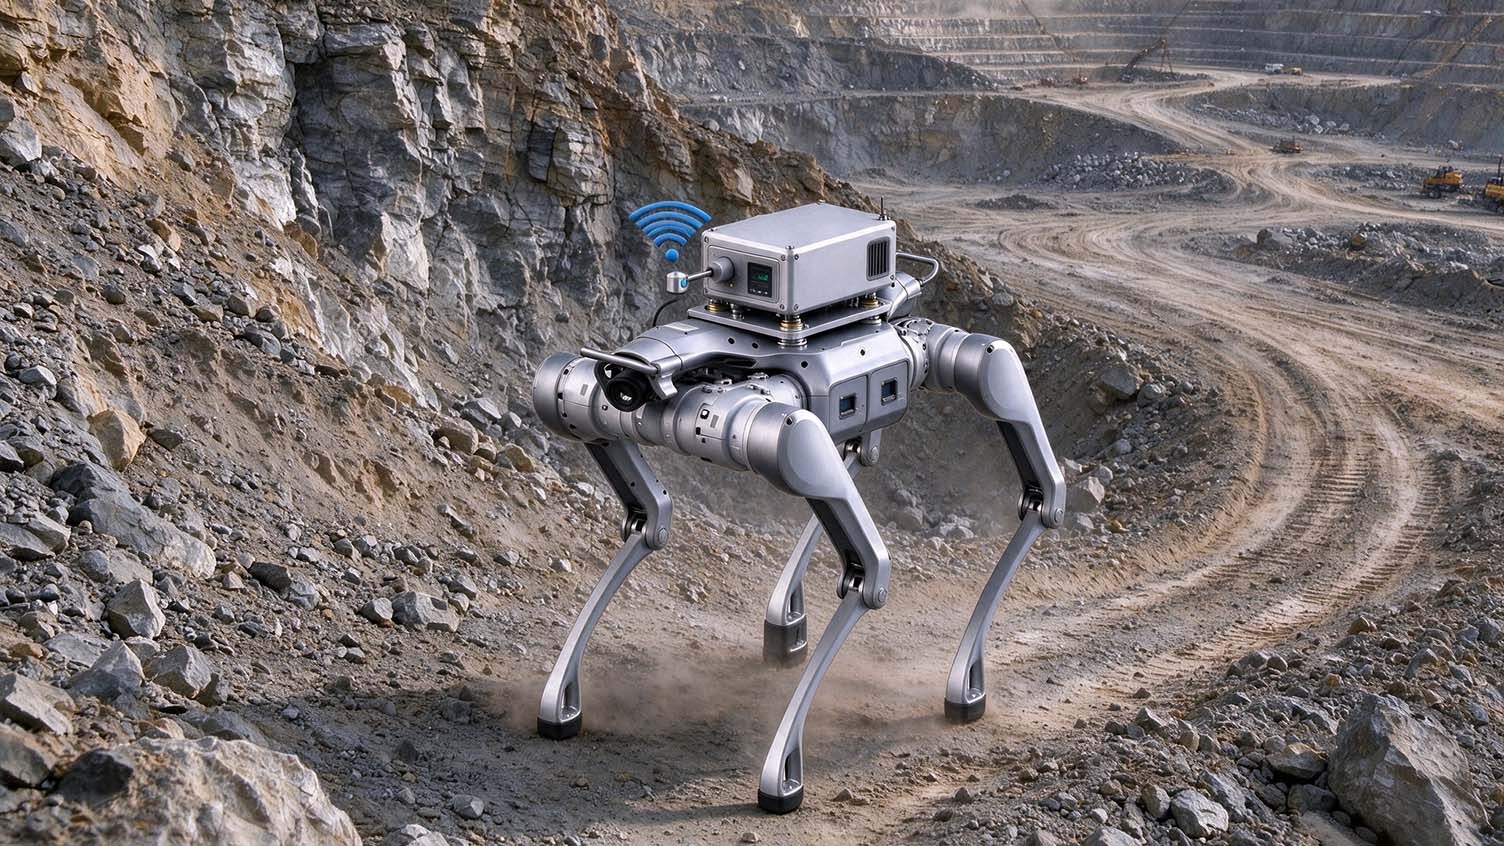
该平台由A2 Pro四足狗搭载高精度磁力仪构成,其四足步态可自适应台阶、碎石、植被等复杂地表,地形穿越能力极强,能沿地面移动精准探测地下磁性目标,适用于管线、考古和未爆物探测等任务。 内置北斗定位模块与配套软件系统,提供室内外实时定位追踪服务,支持历史运动轨迹的记录与重现,直观可视化地远程监控作业点位;四足机器人配有二次开发与数据导出功能,打造高度开放、灵活拓展的科教验证环境。该平台不仅适用于测绘教学中的近地表地球物理探测,在智能测绘、应急测绘、环境与安全地球物理等领域也具有较好的应用前景。
| 站立尺寸 | 820mm x 440mm x 570mm(不含传感器) |
| 极限站立负载 | 约100kg |
| 最大攀爬坡度 | 约45° |
| 最大攀爬高度 | 约 0.5~1m |
| 工作温度 | -20℃~55℃ |
| 续航 | 空载:可持续行走5h以上,里程约20km 负载25kg:可持续行走3h以上 ,里程约12.5km |
| 其他模块 | 标配wifi6、蓝牙5.2、扬声器、阵列麦克风、照明灯、ISS3.0智能伴随、GPS、4G等模块 |
| 二次开发 | 支持高层和低层的二次开发,提供机器人模型和仿真接口,支持isaac sim等仿真环境 |
| 带电池重量 | 约42kg(不加传感器) |
| 持续行走负载 | 约25kg(理想情况下,可达约35kg) |
| 楼梯行走能力 | 最大台阶高度 30cm |
| 运动速度 | 0~3.7m/s(极限约5m/s) |
| 电池容量 | 双电池: 9000mAh×2,双仓位支持热插拔 |
| 感知传感器 | 高清相机×1、工业级激光雷达×2、磁力仪×1、北斗定位模块×1 |
| 磁力仪配置 | 配置磁力仪及安装支架,磁力分辨率不低于0.01 mt ,网格化测线连续行走采集 |
| 软件系统 | 支持OTA升级,标配UniFolm多机型机器人统一控制平台、机器狗单北斗定位系统、京天云控系统 |

 Donghu Robot Laboratory, 2nd Floor, Baogu Innovation and Entrepreneurship Center,Wuhan City,Hubei Province,China
Tel:027-87522899,027-87522877
商务合作:18062020215
销售咨询:18062020221
服务热线:027-87522899
 |
 |