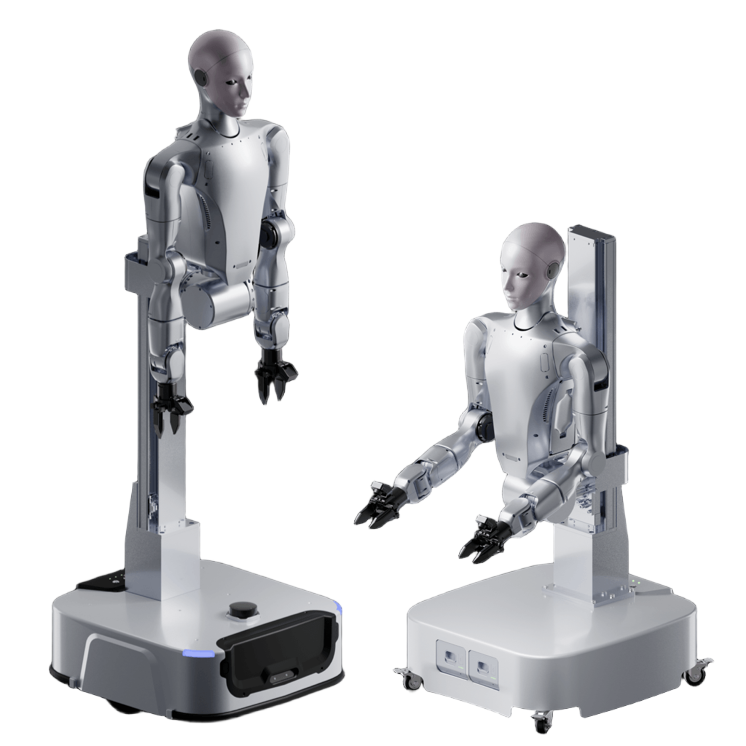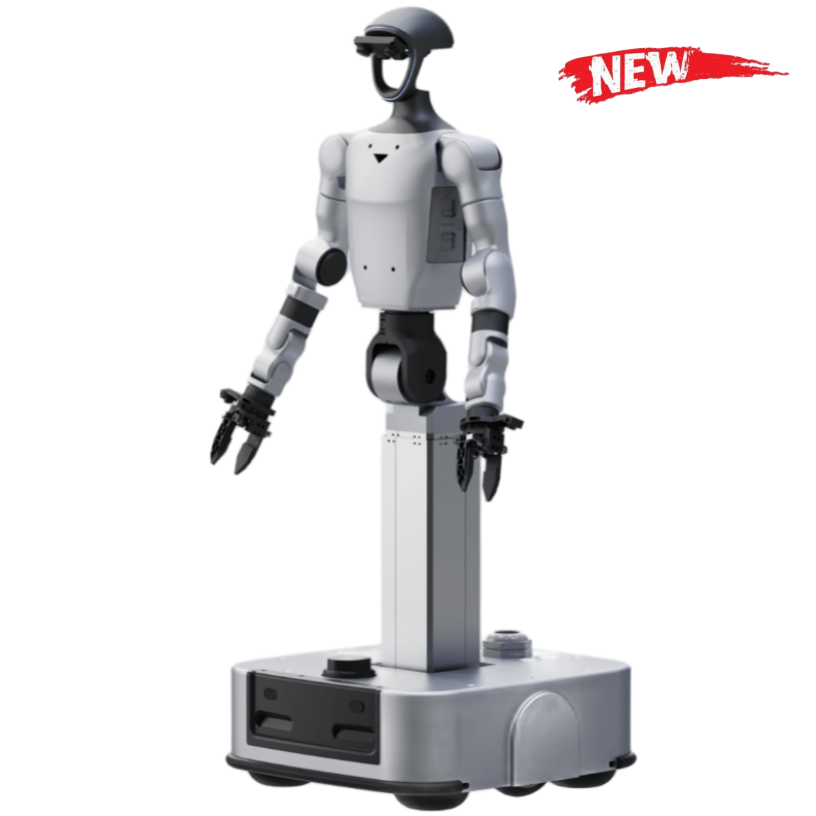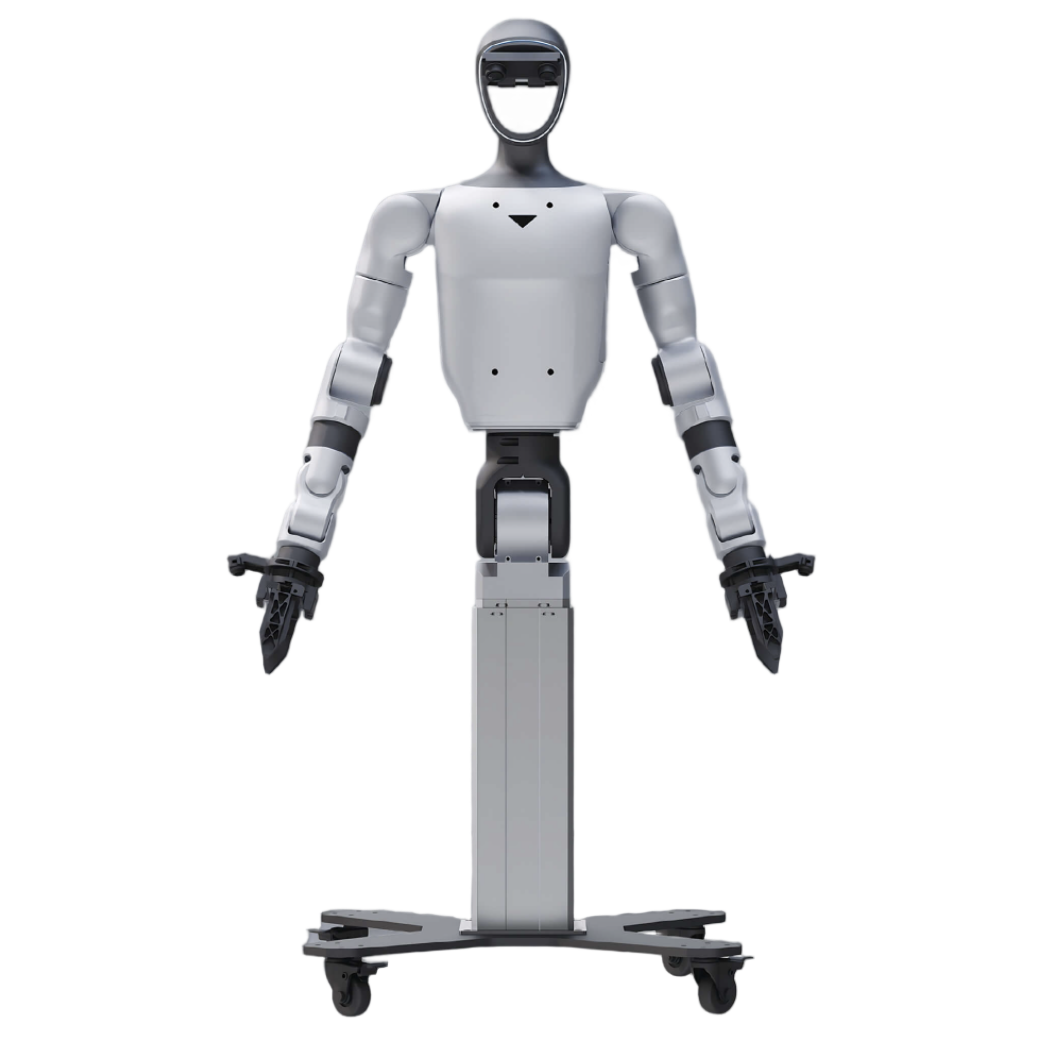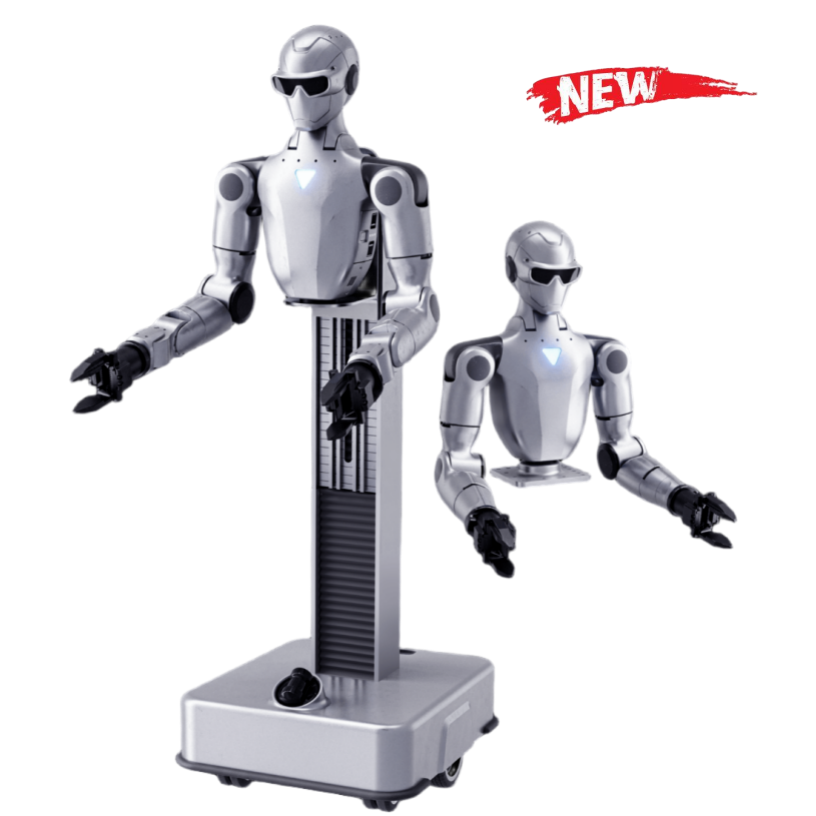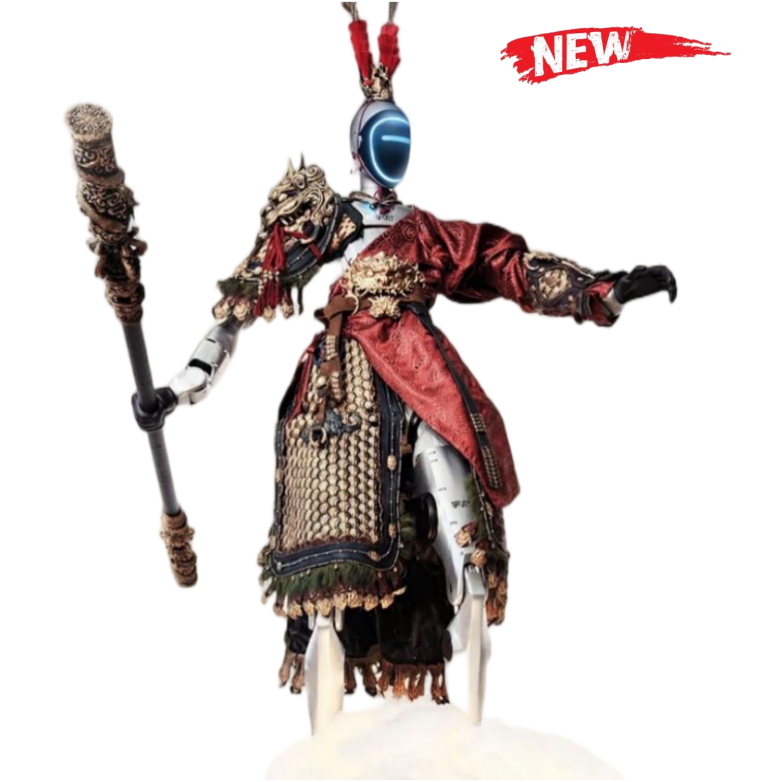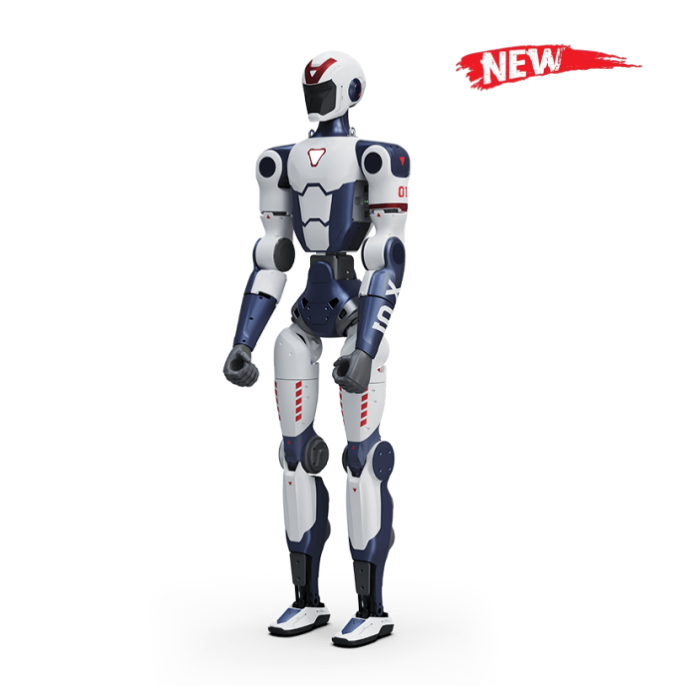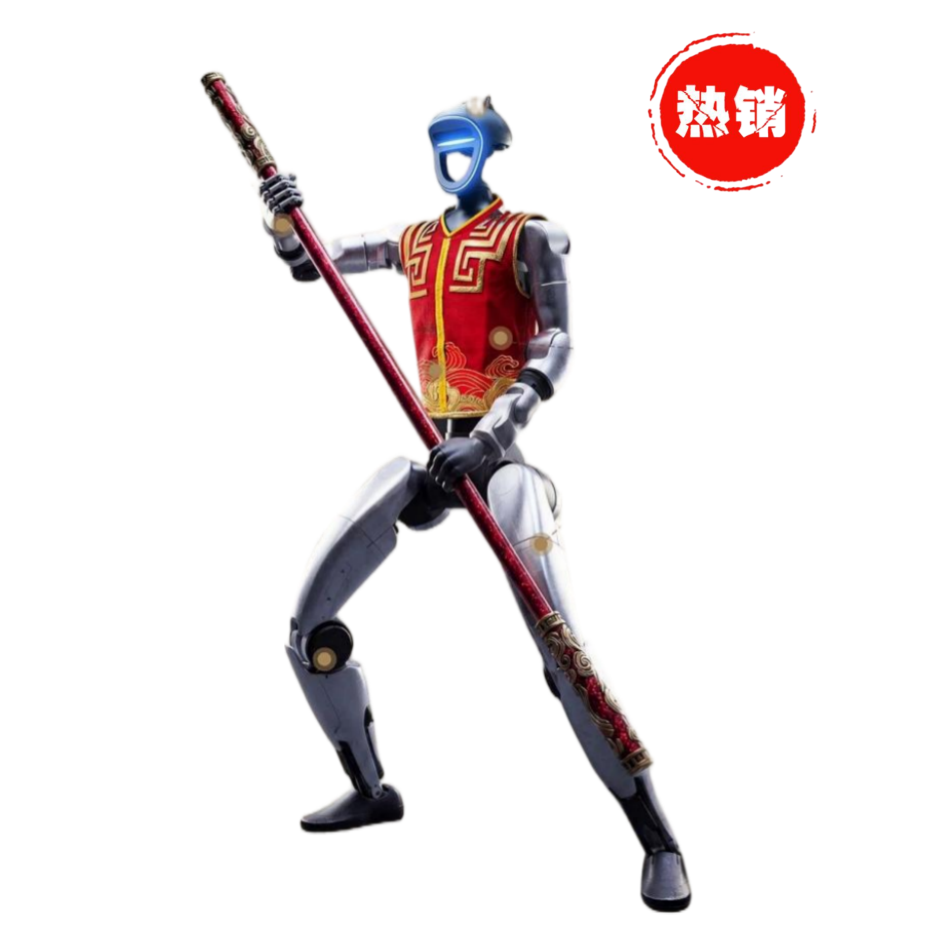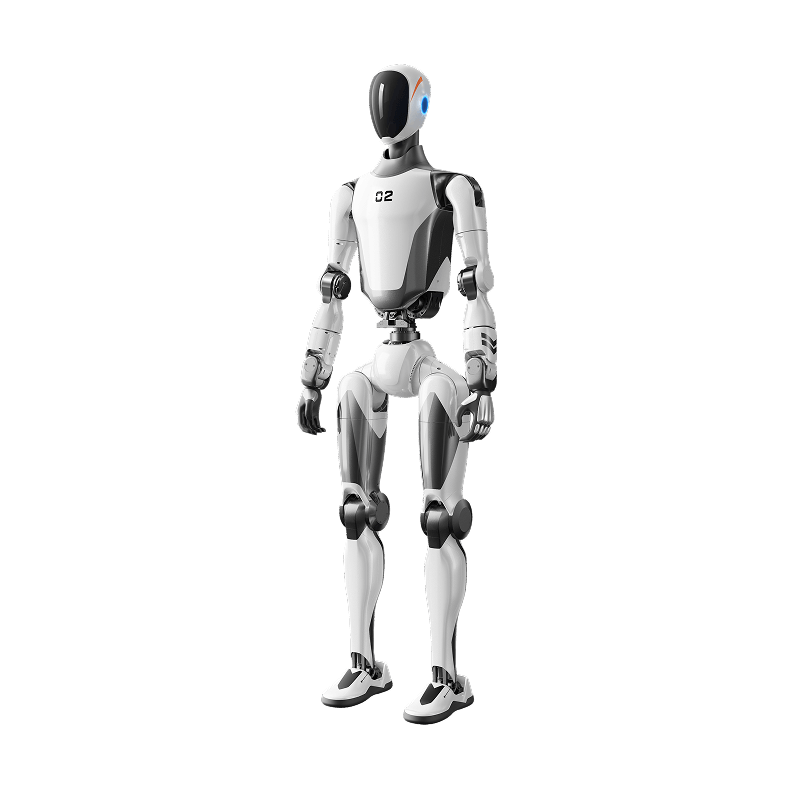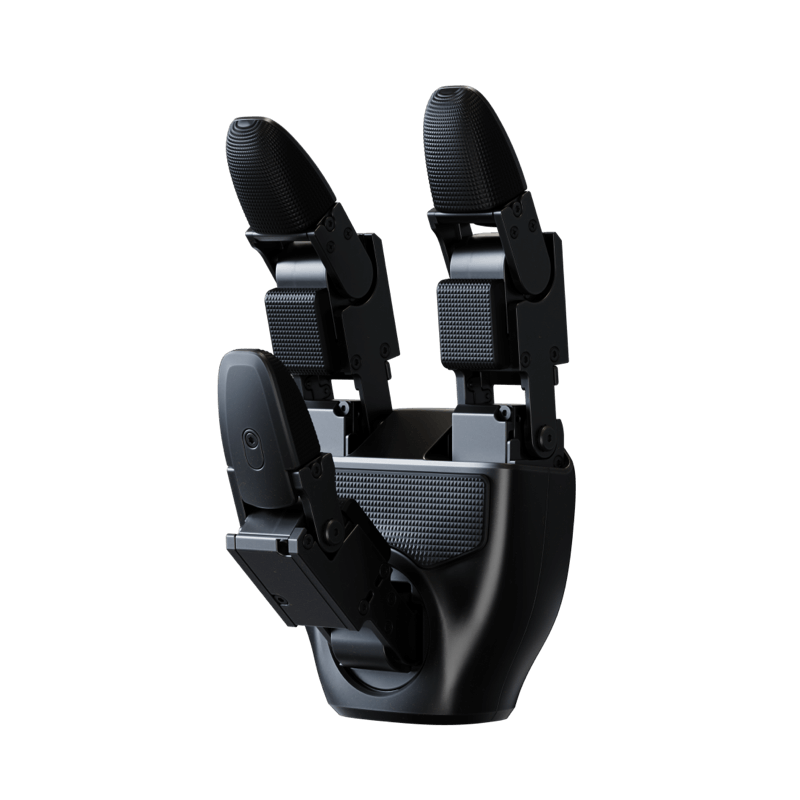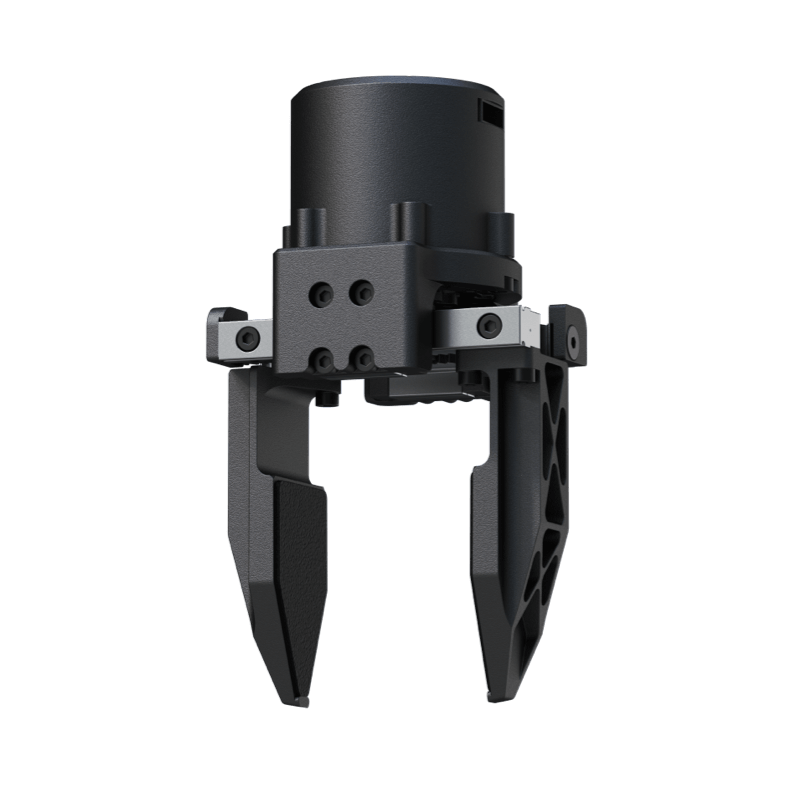

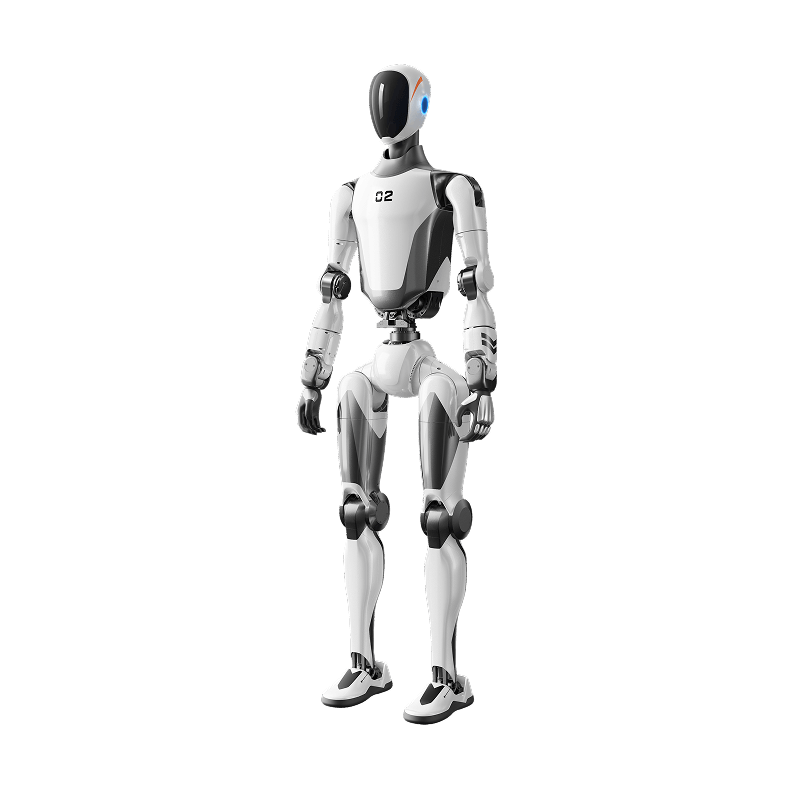
新一代全尺寸高动能人形机器人H2-X,机身兼顾流线外观与强健本体结构,具备出色的动态运动能力,动作流畅可控、抗冲击性能优异。搭载多套视觉感知单元,可感知复杂环境,支持语音交互与自定义可视化展示。采用双电池热插拔供电方案,保障长时间连续作业。EDU 版本开放二次开发能力,适配科研探索、工业与商业服务等多元场景,为人形机器人算法与具身智能研究提供完整硬件载体
| 高宽厚(站立) | 1725*455*245mm |
| 自由度 | 31 |
| 单手臂自由度 | 7 |
| 头部自由度 | 2 |
| 手臂最大扭矩 | 150N.m |
| 手臂最大负载 | 峰值:约15Kg;额定:约7Kg |
| 视觉感知传感器 | 大视场角仿人双目相机(头部)、单目广角相机(胸部) |
| 整机重量(含双电池) | 65+Kg |
| 单腿自由度 | 6 |
| 腰部自由度 | 2 |
| 头部LED显示屏 | 支持 |
| 腿关节最大扭矩 | 300N.m |
| 电池 | 双电池:热插拔换电(低内阻优质锂电池)、容量20Ah(1.152KWh) |
| 最大续航时间 | 8h |
 Donghu Robot Laboratory, 2nd Floor, Baogu Innovation and Entrepreneurship Center,Wuhan City,Hubei Province,China
Tel:027-87522899,027-87522877
商务合作:18062020215
销售咨询:18062020221
服务热线:027-87522899
 |
 |