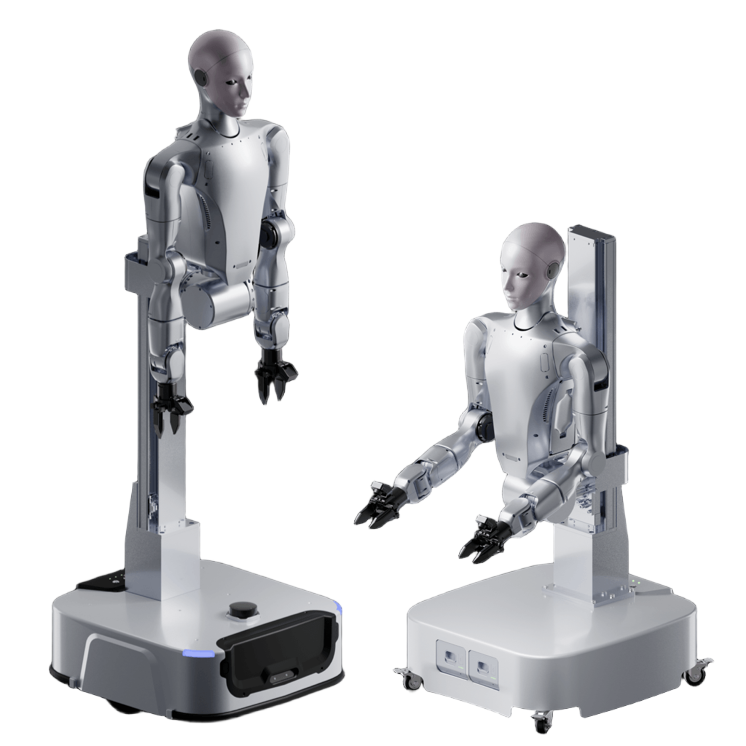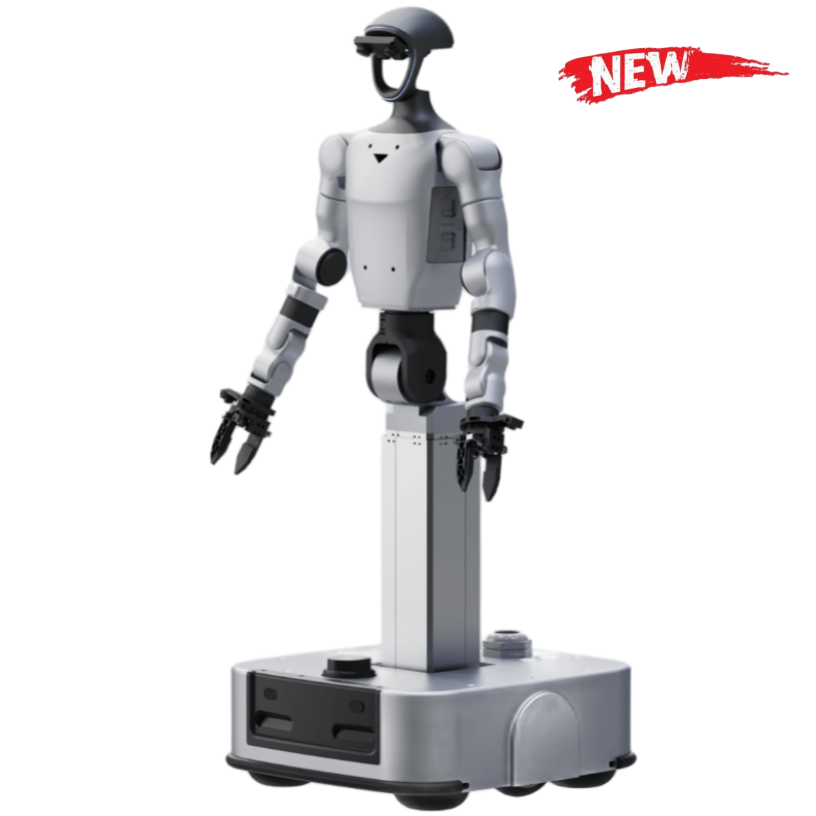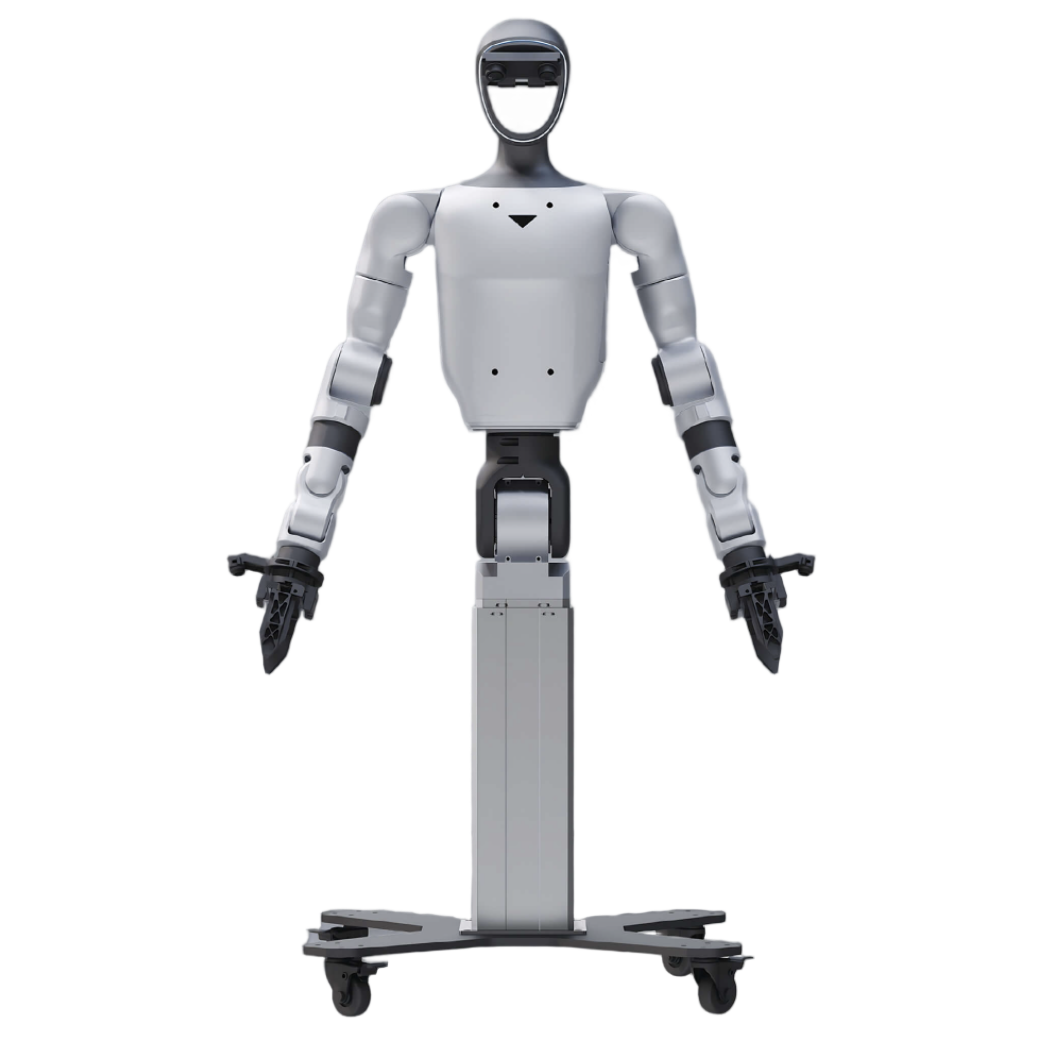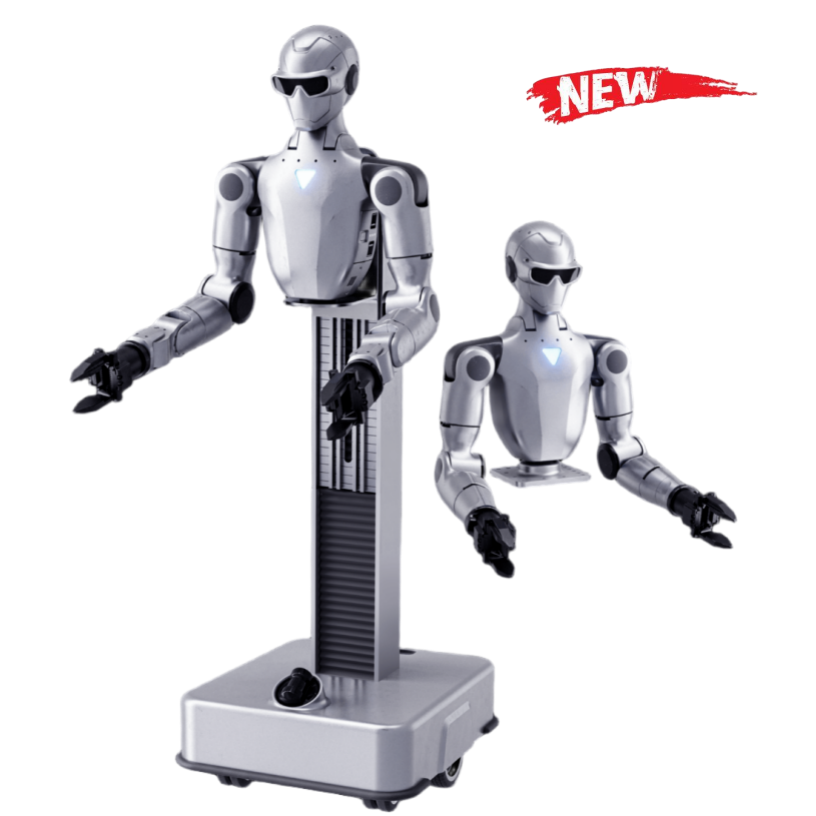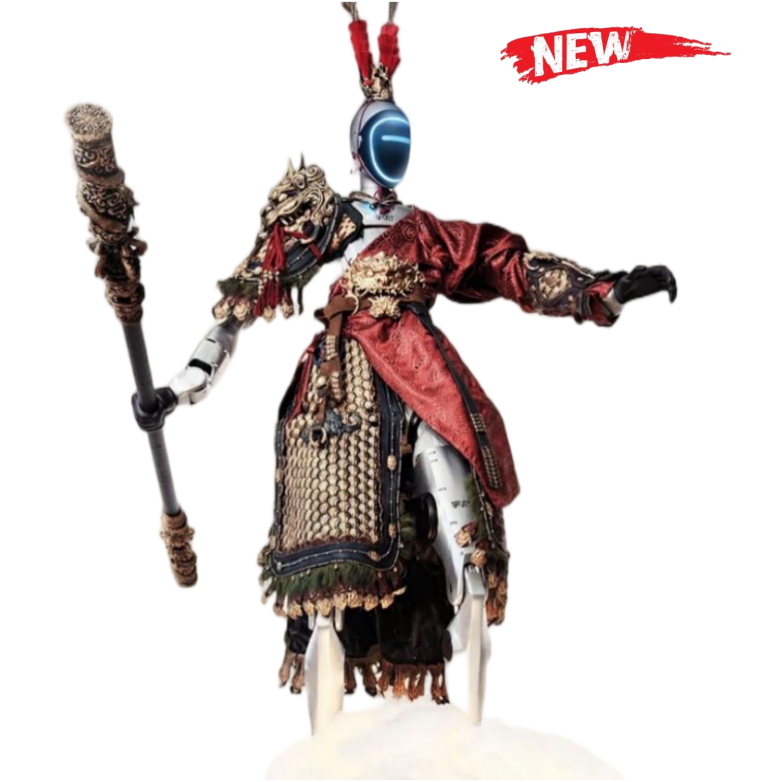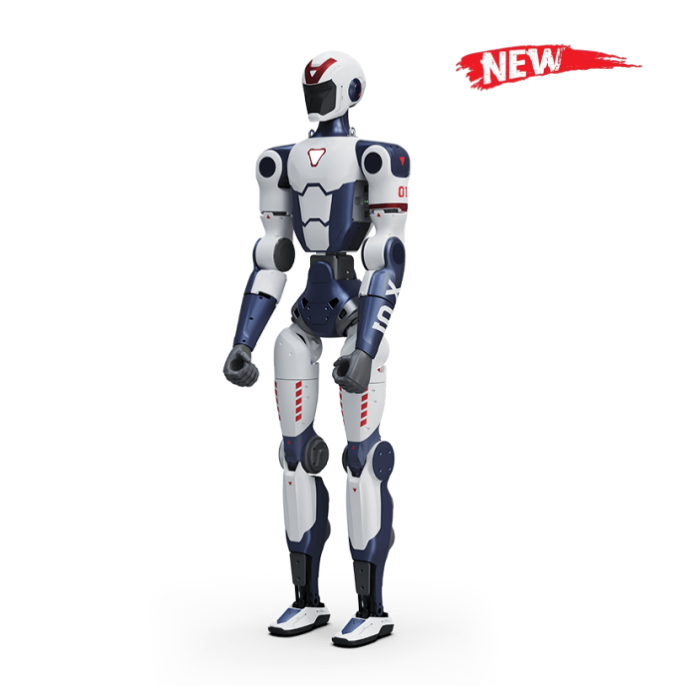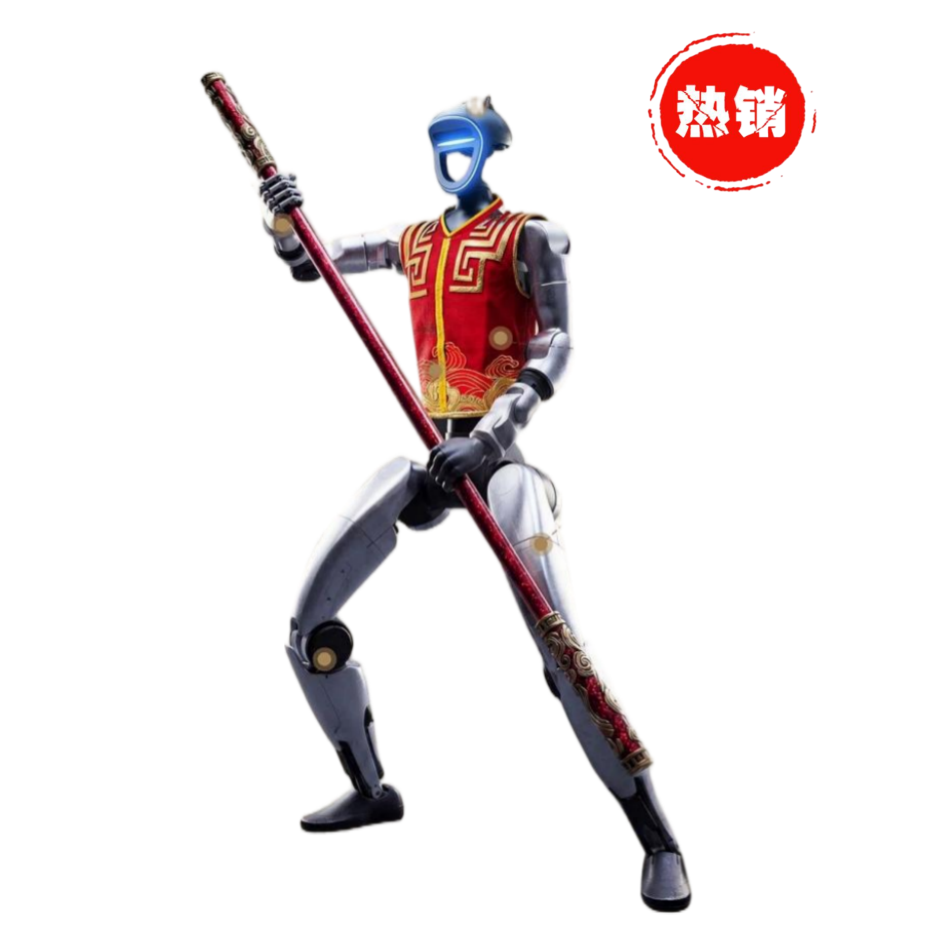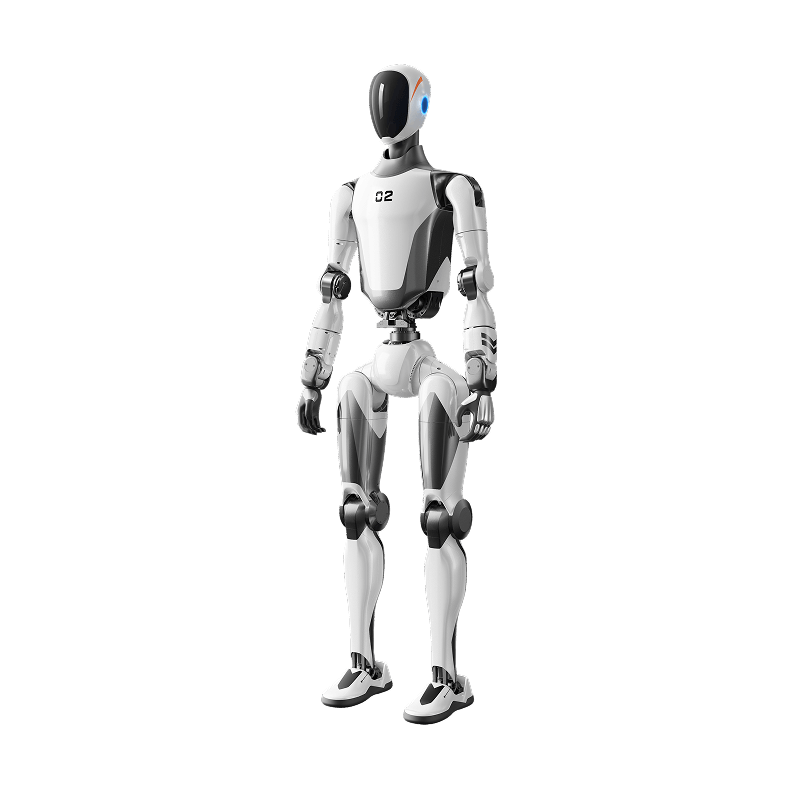

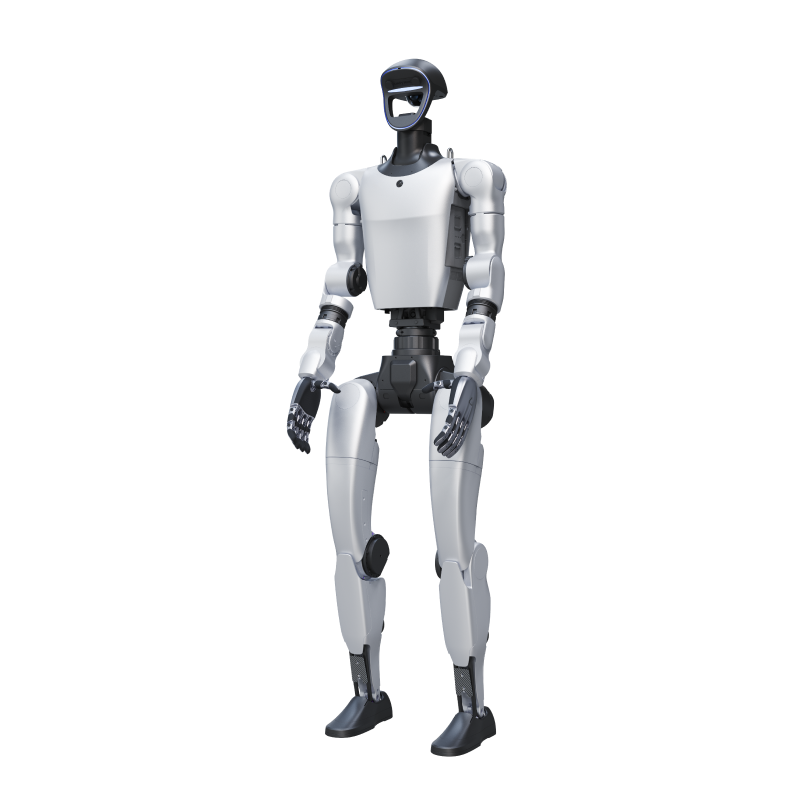
G1+ 延续 G1 轻量化本体,中空走线与无外置线缆设计不变。 升级集中在三块: ·运动上新增颈部 2 自由度,肩部与腰部电机峰值扭矩提升 110%、手臂提升 43%; ·感知上升级双目加广角单目视觉,配合 3D 激光雷达与胸部广角相机,立体深度感知增强; ·交互上头部集成触摸传感器,轻触即可唤醒对话,远场拾音升级为 6 麦克风阵列并支持声源定位与降噪,腰部新增双 10W 扬声器。背部新增外部供电接口,可长时间在线运行。 G1+ EDU 保留腰部 3 自由度选配、灵巧手扩展与高算力模组加装空间。补齐头部转动、触摸唤醒、远场拾音、持续供电等日常交互环节,让整机更接近“可长期在线、可自然交互”。
| 高宽厚(站立) | 1340mm x 450mm x 200mm |
| 带电池重量 | 约35kg+ |
| 头部自由度 | 2 |
| 腰部自由度 | 1或选配3自由度腰 |
| 单手自由度 | 7(可加选不同灵巧手) + 2(可加选2个手腕自由度) |
| 感知传感器 | 双目相机+胸部广角相机+3D激光雷达 |
| 高宽厚(折叠) | 690mm x 450mm x 300mm |
| 总自由度(关节电机数) | 25 - 45 |
| 单腿自由度 | 6 |
| 单手臂自由度 | 5 |
| 手臂最大负载 | 约4kg |
| 智能电池(快拆) | 9000mAh |
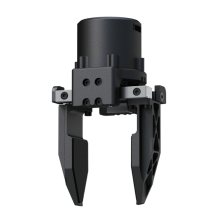
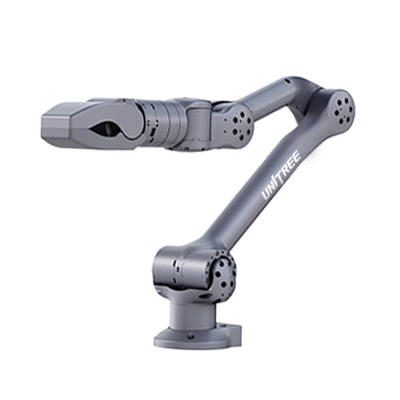
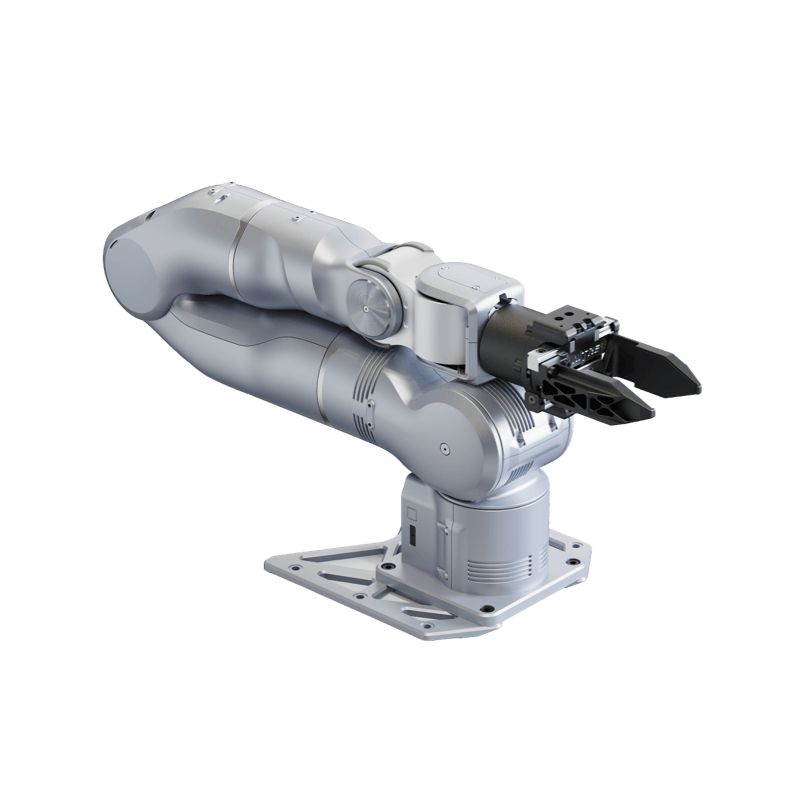
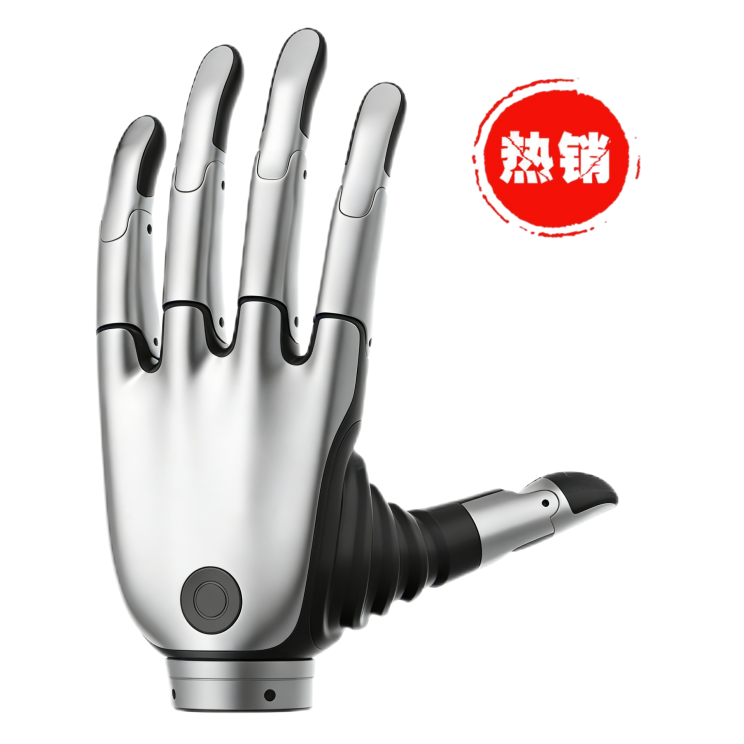
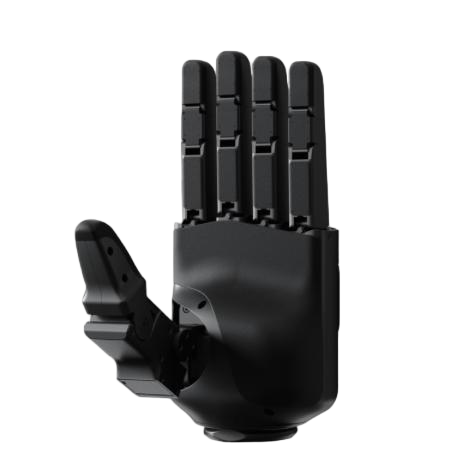
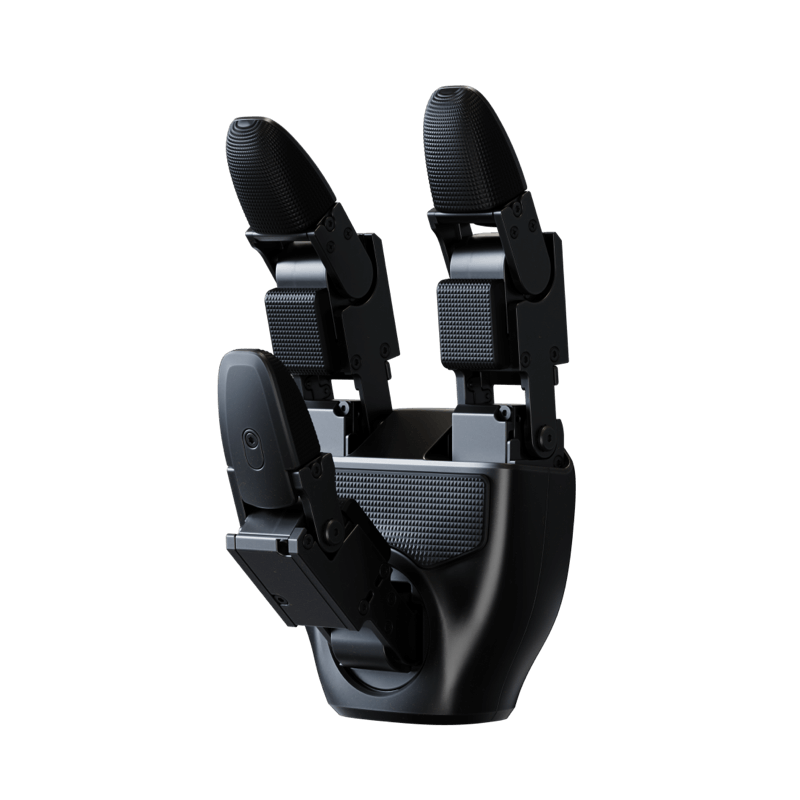
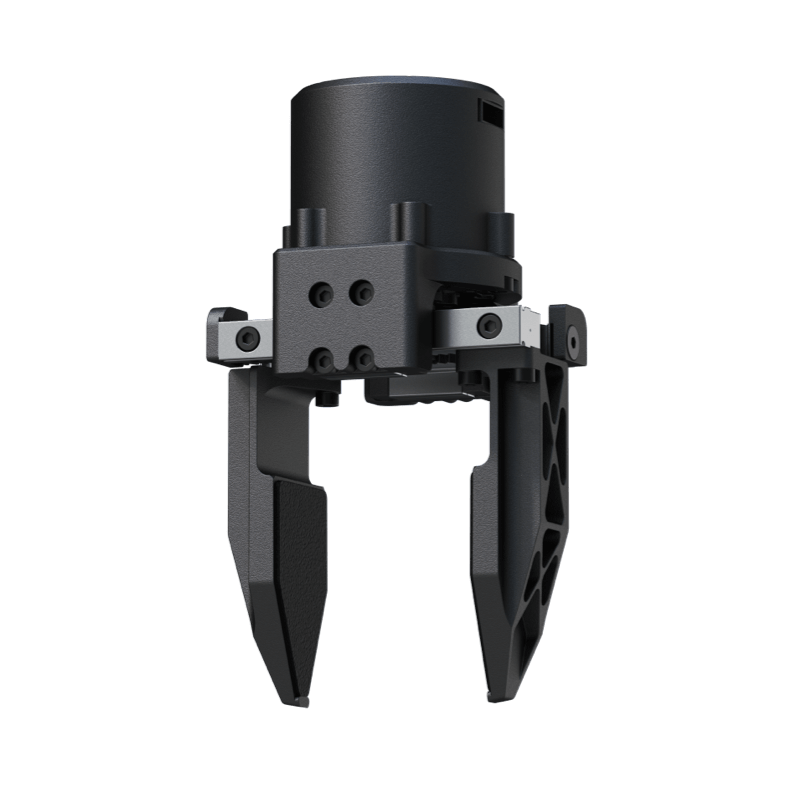
Dex1-1 灵巧夹爪专为具身 AI 应用打造,以轻量紧凑设计实现强悍操控性能,仅 550g重,90mm 超大行程搭配 0.1mm 指尖定位精度,操作精准度拉满。适配宇树 G1/H1/R1 等人形机器人
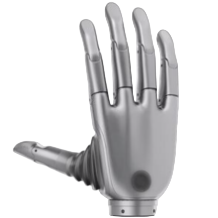
拥有11个自由度,其中6个电机。自重383g,尺寸16*7.6厘米,单手可负载20Kg。0.1毫米的操作精度,握力可达50N,有三款颜色可选分别是深空灰、流光银和晨曦金。通讯接口RS485
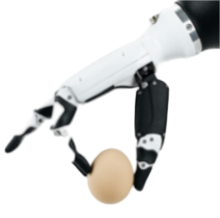
手指关节12个,其中有6个电机。最大负重3Kg,自重540g,拇指最大抓握力15N,四指最大抓握力10N。抓握力分辨率0.5N,±0.20mm重复定位精度。控制接口RS485。可选配2个自由度手腕关节。
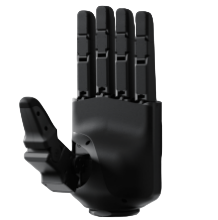
宇树自研五指灵巧手,16个主动自由度和4个从动自由度。自重1100克。四指侧摆±22°,指尖重复定位精度±1mm,指尖力10N,最小抓握直径10mm。最大负重3.5kg。
 Donghu Robot Laboratory, 2nd Floor, Baogu Innovation and Entrepreneurship Center,Wuhan City,Hubei Province,China
Tel:027-87522899,027-87522877
商务合作:18062020215
销售咨询:18062020221
服务热线:027-87522899
 |
 |