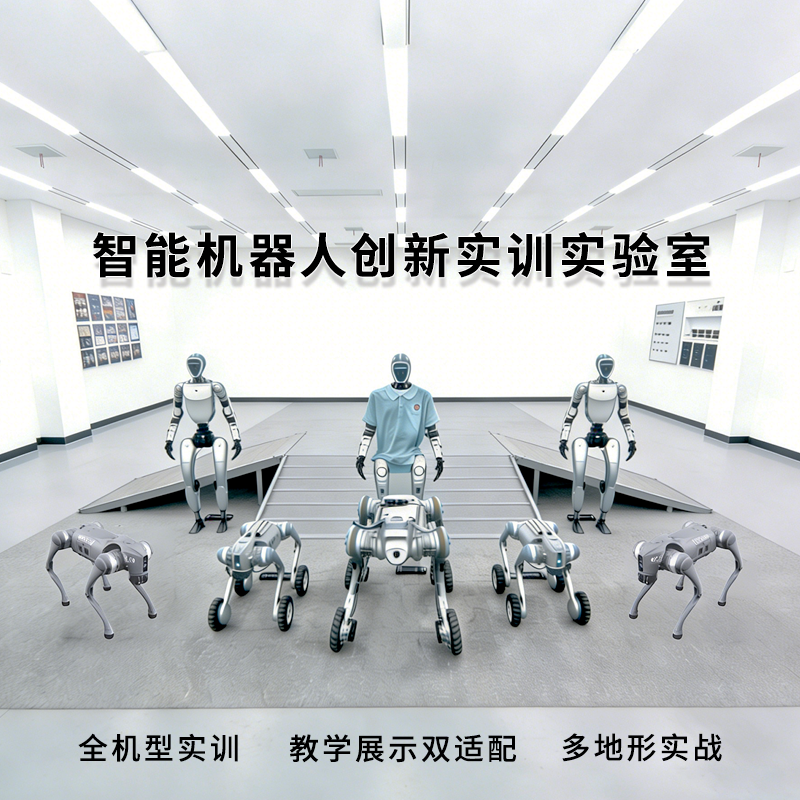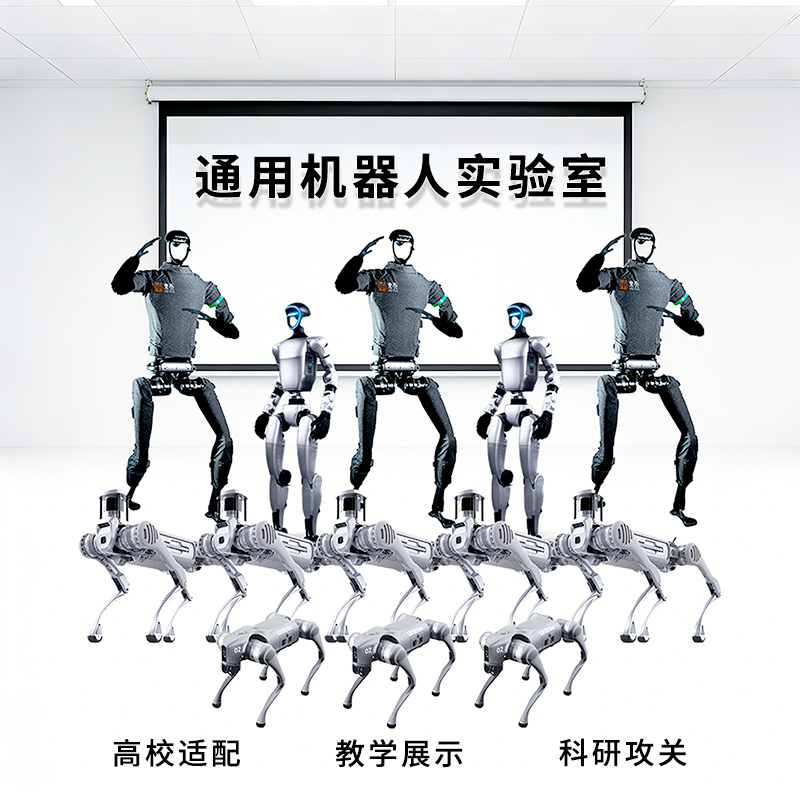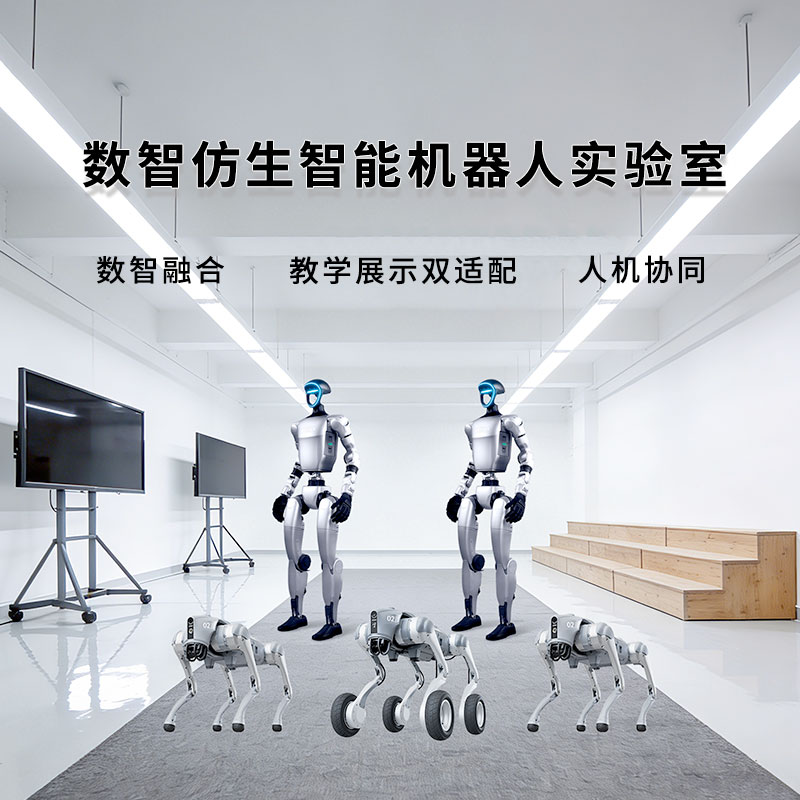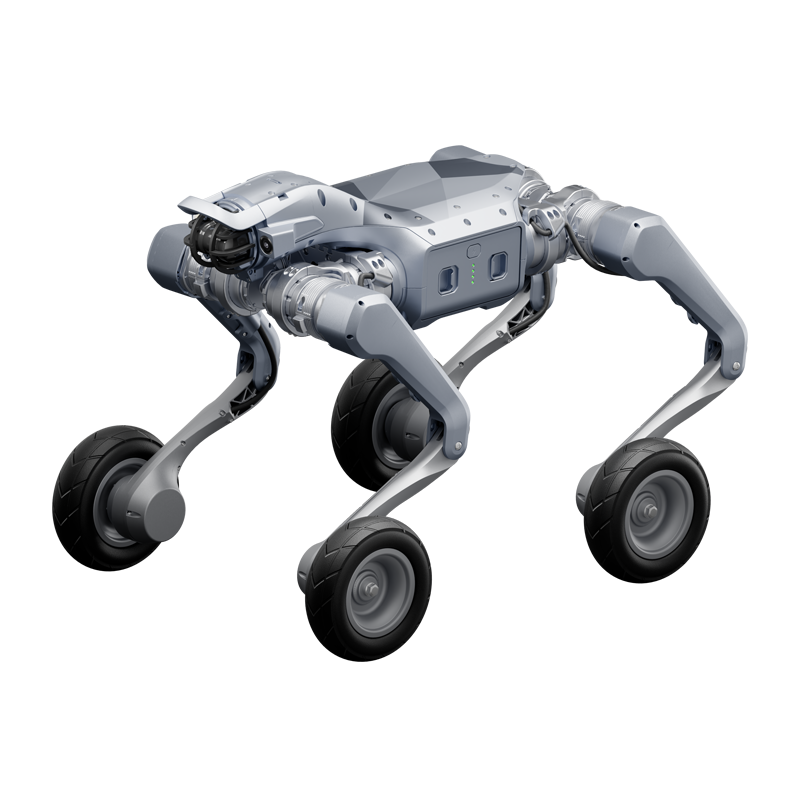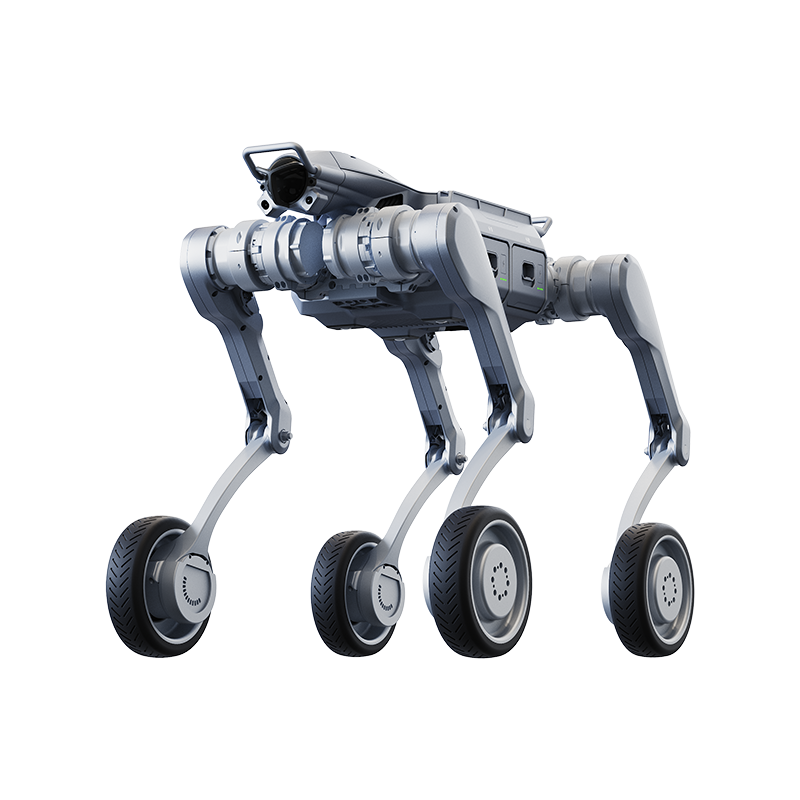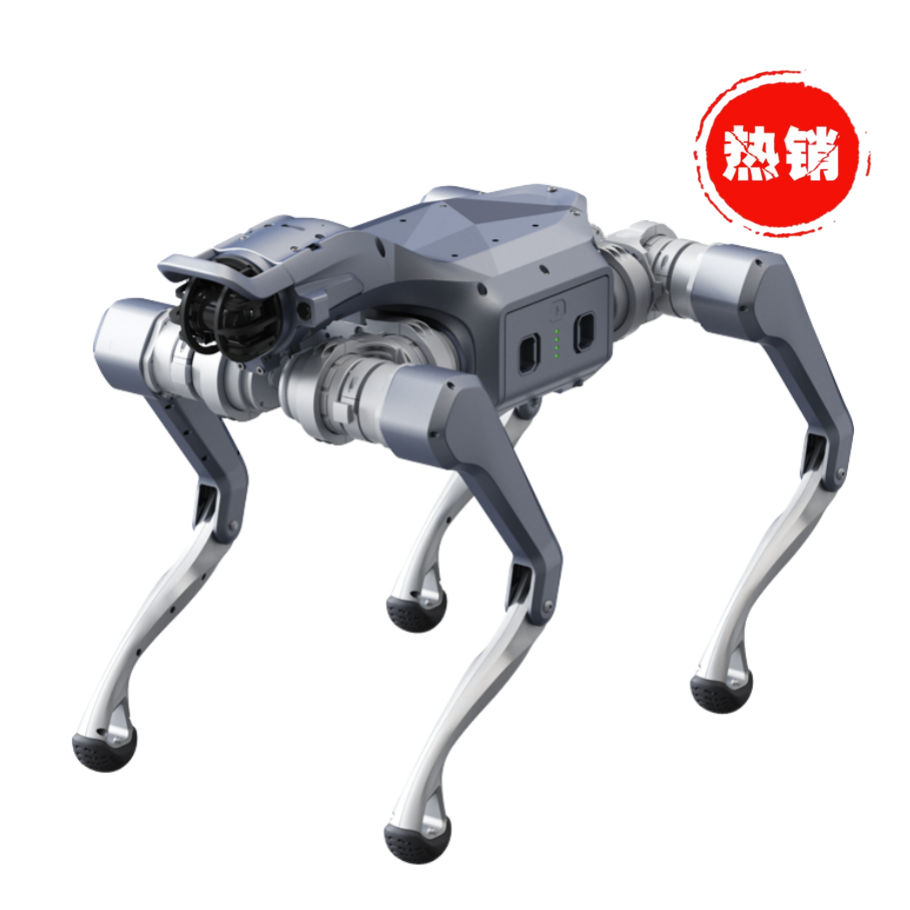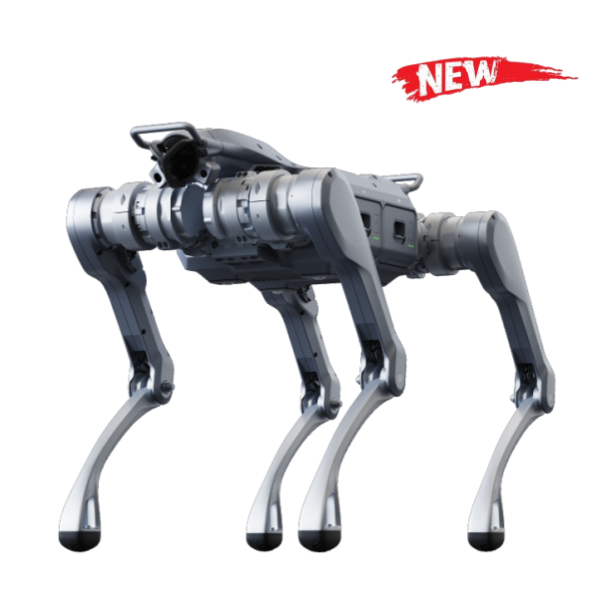

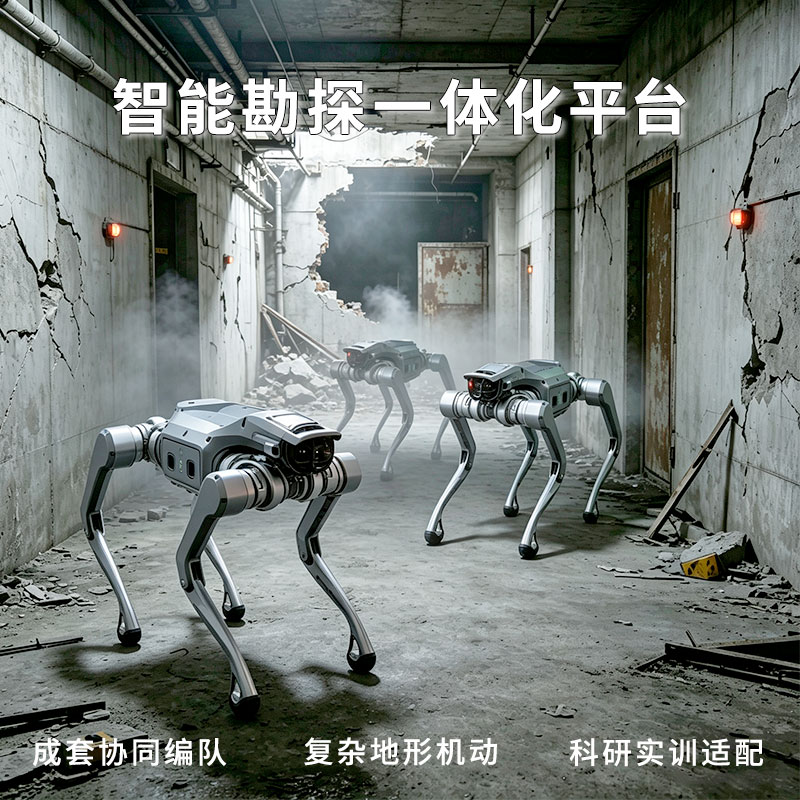
本方案搭载 3 台宇树 AS2 四足机器狗,配套勘探感知模块与多机协同软件套件。机器狗自重约 20kg,具备大负载、强越障性能,适配复杂非结构化环境。 平台支持多机任务调度、点云融合建图,面向高校机器人、地质勘探等新工科实训,可开展环境勘探、SLAM 建图、危险区域巡检、目标探测等科研实验,感知模块支持按需定制选配。
| 站立尺寸 | 720×378×457mm |
| 总自由度 | 12个 |
| 极限站立负载 | 约65kg |
| 斜坡行走能力 | 约40° |
| 运动速度 | 0~3.7m/s(极限约5m/s) |
| 高清相机 | 有 |
| 其他模块 | 标配wifi6、蓝牙5.2、扬声器、阵列麦克风、照明灯、ISS3.0智能伴随、GPS、4G等模块 |
| 二次开发 | 支持 |
| 带电池重量 | 约20kg |
| 关节最大扭矩 | 约95N.m |
| 持续行走负载 | 约15kg |
| 楼梯行走能力 | 25cm |
| 超广角激光雷达 | 工业级64~128线激光雷达 |
| 勘探感知模块 | 支持定制选配 |
| 软件系统 | 多机协同勘探软件包含多机任务调度模块、多机点云融合建图模块勘探数据管理模块、人机交互界面 |
| 远程OTA升级 | 支持 |

 Donghu Robot Laboratory, 2nd Floor, Baogu Innovation and Entrepreneurship Center,Wuhan City,Hubei Province,China
Tel:027-87522899,027-87522877
商务合作:18062020215
销售咨询:18062020221
服务热线:027-87522899
 |
 |