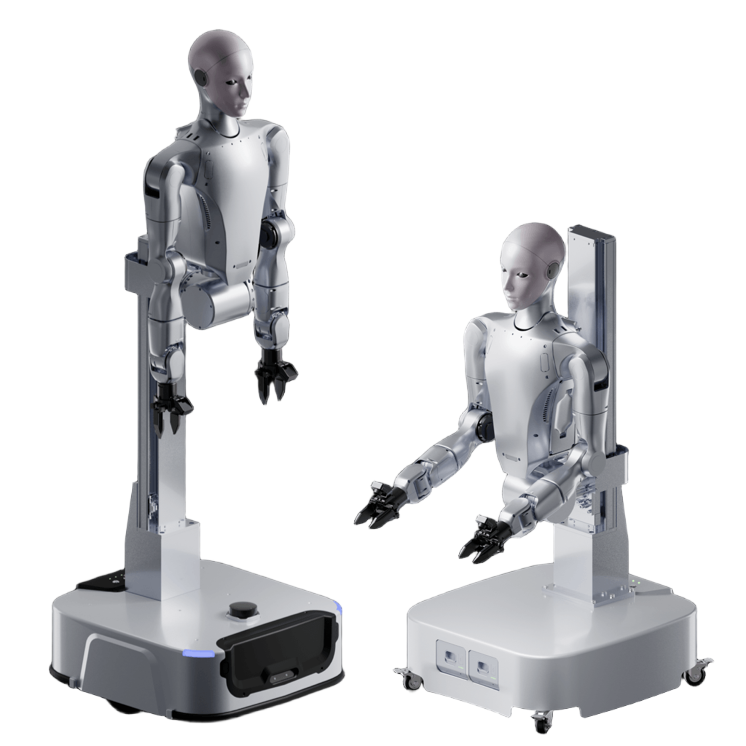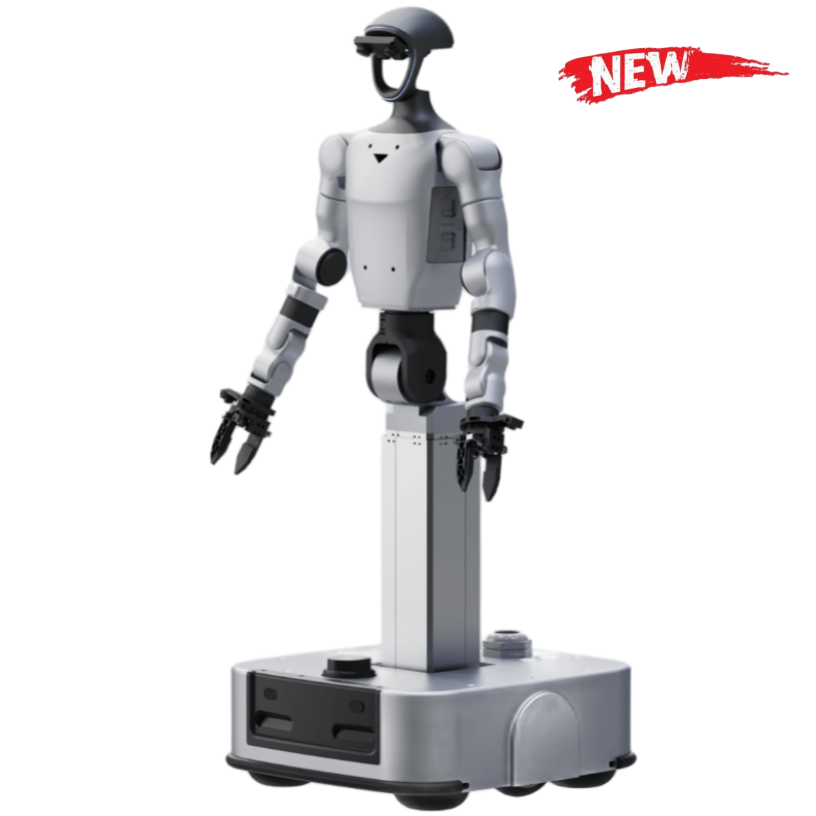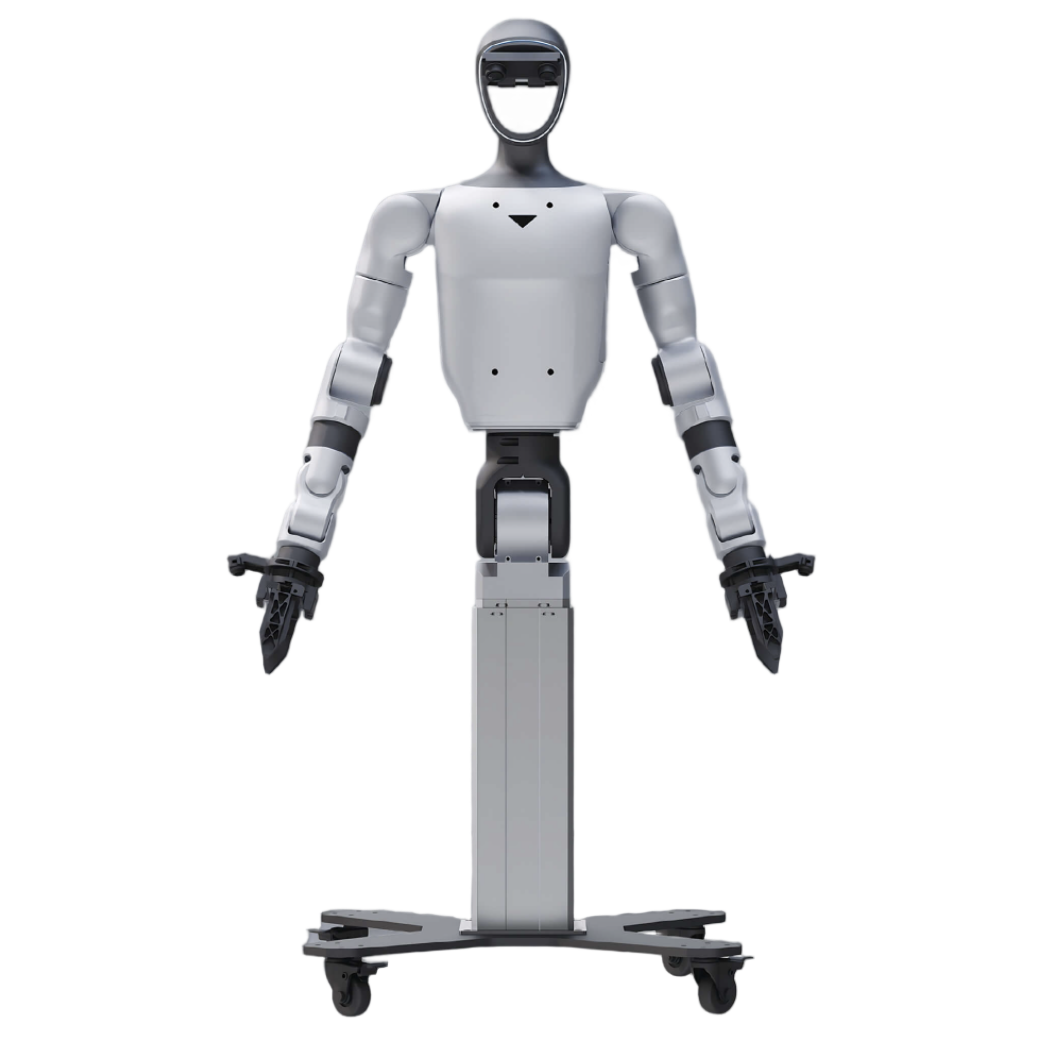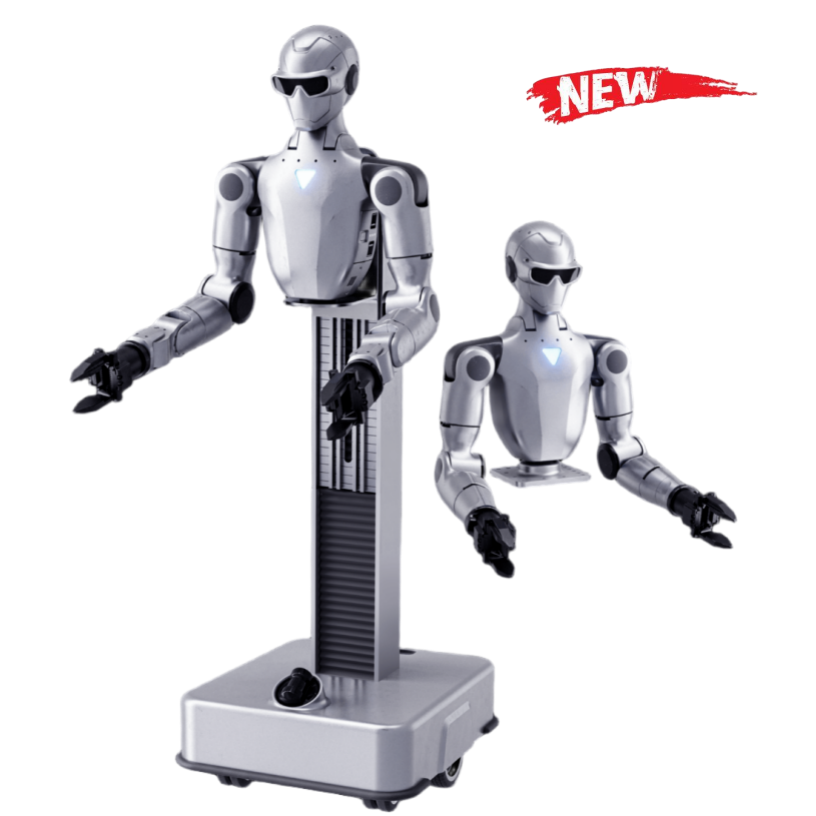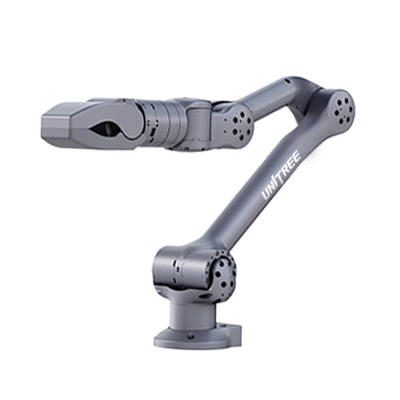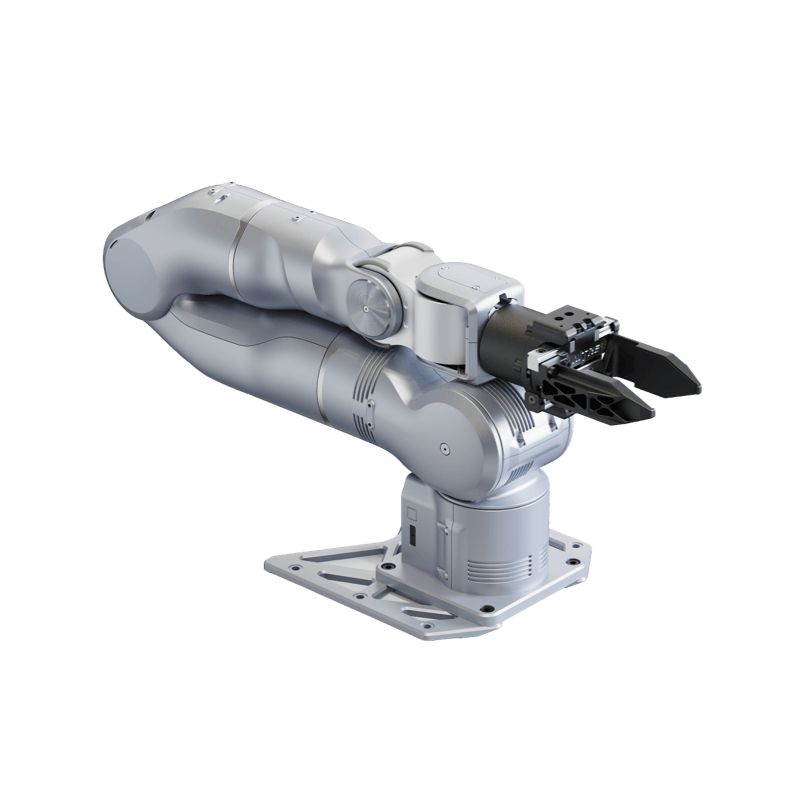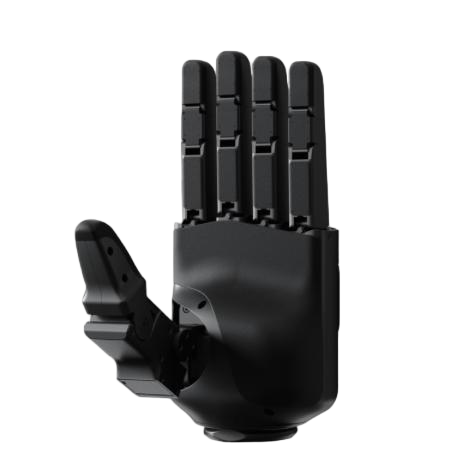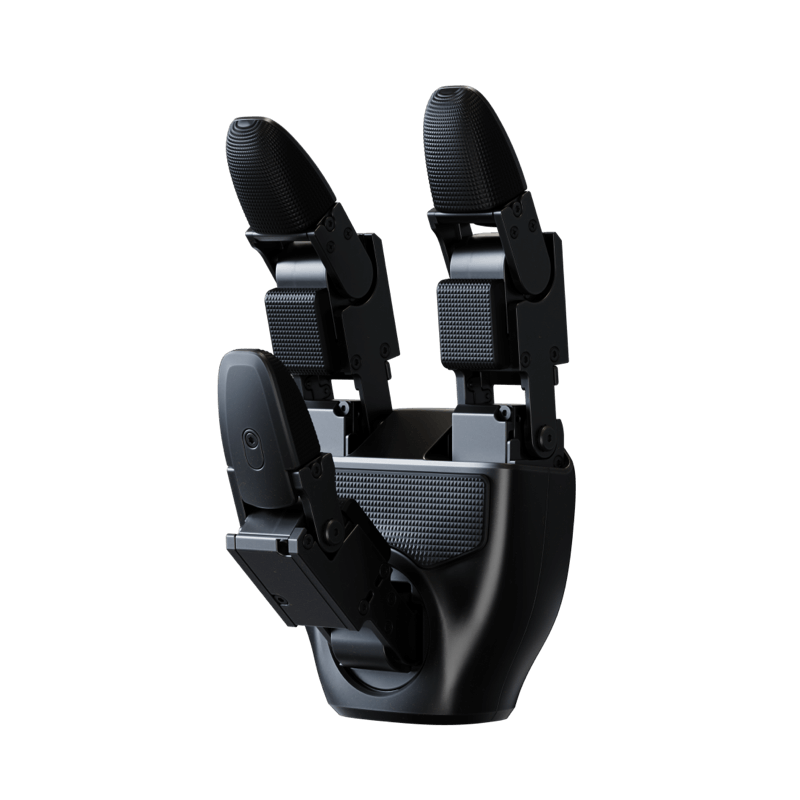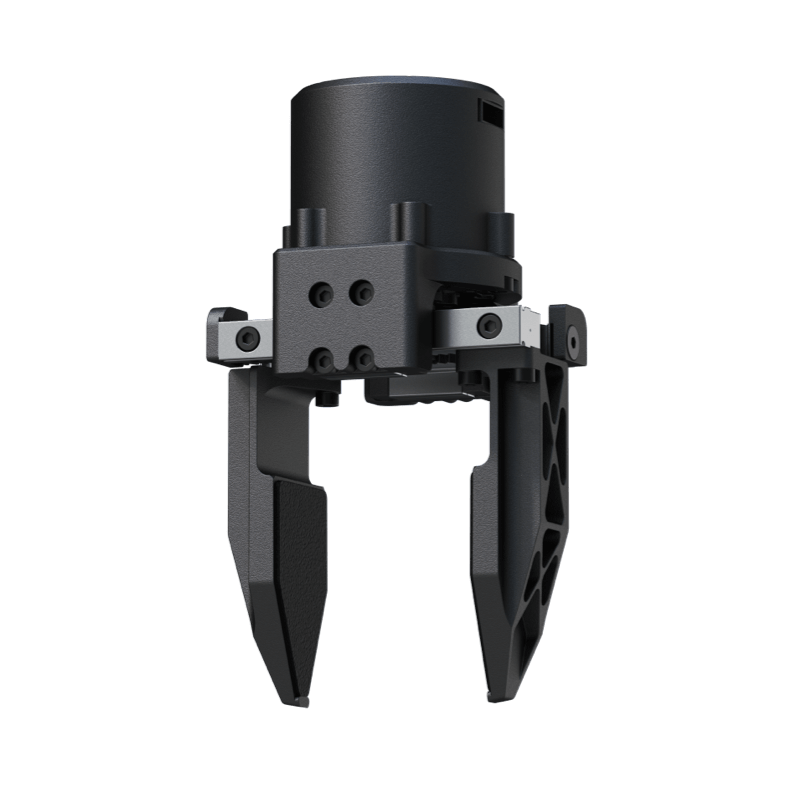

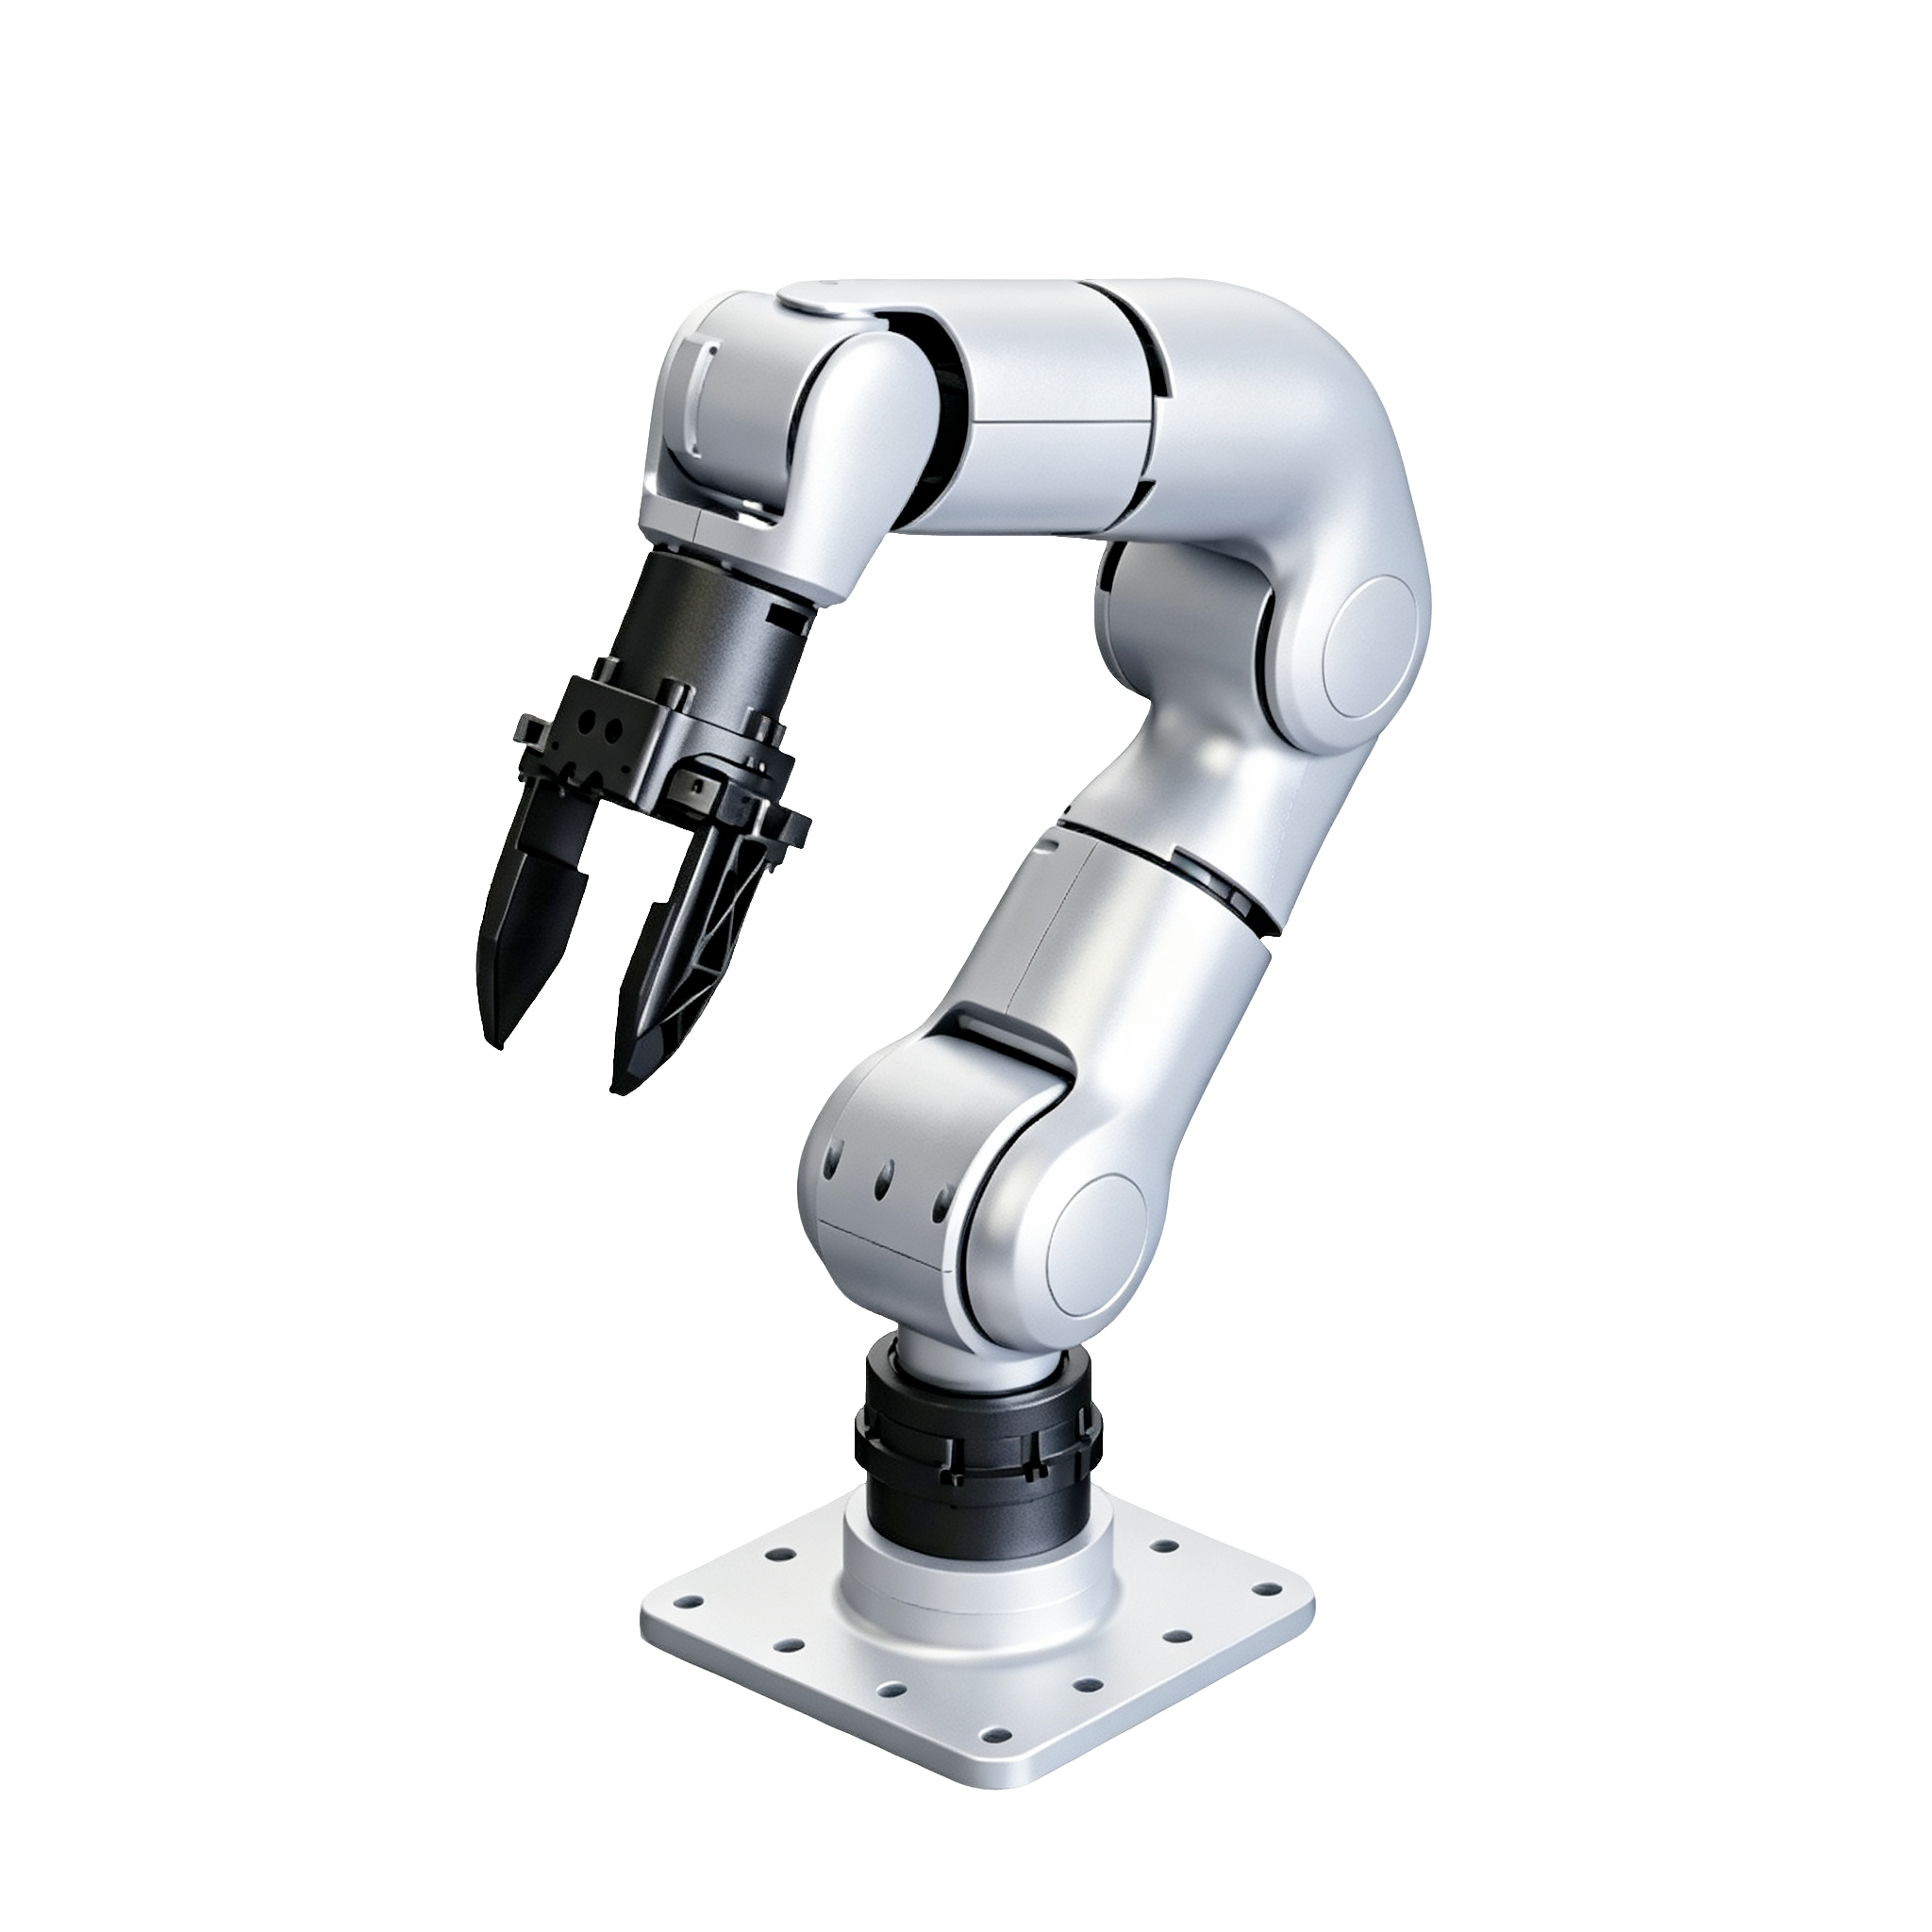
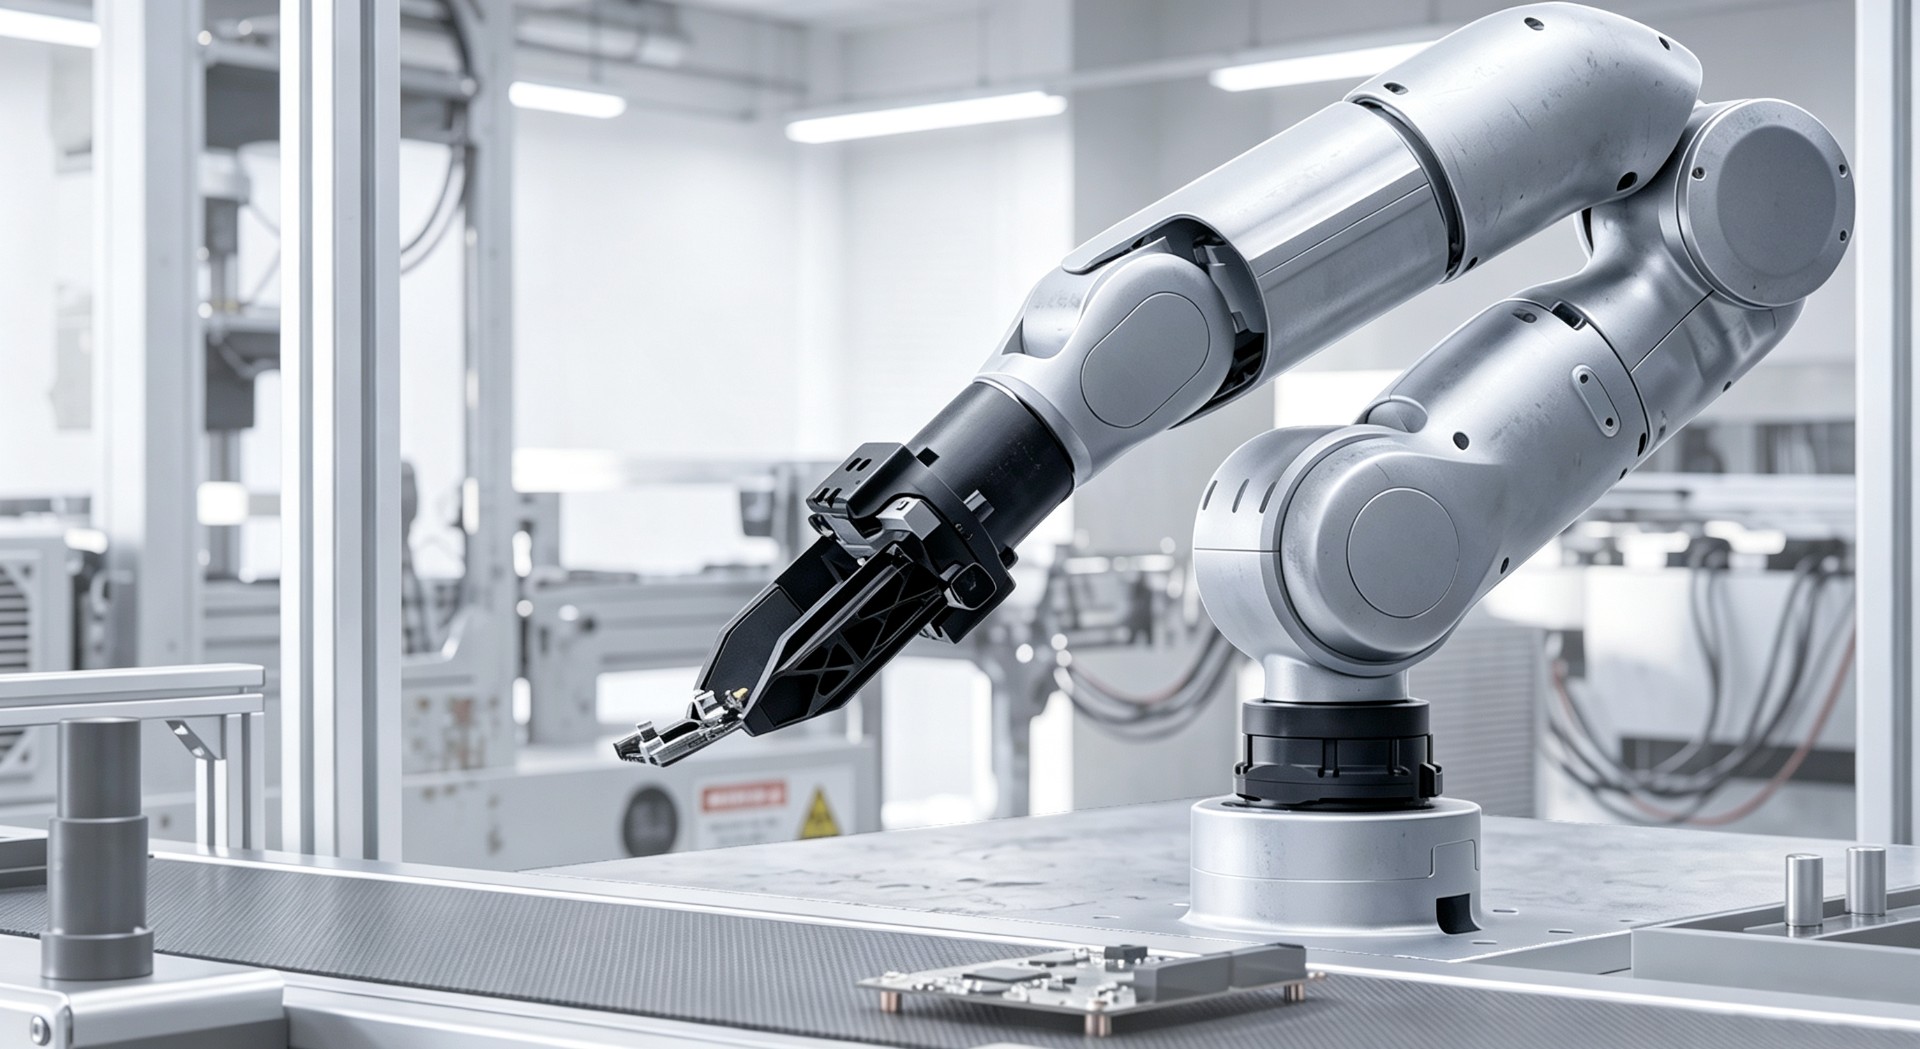
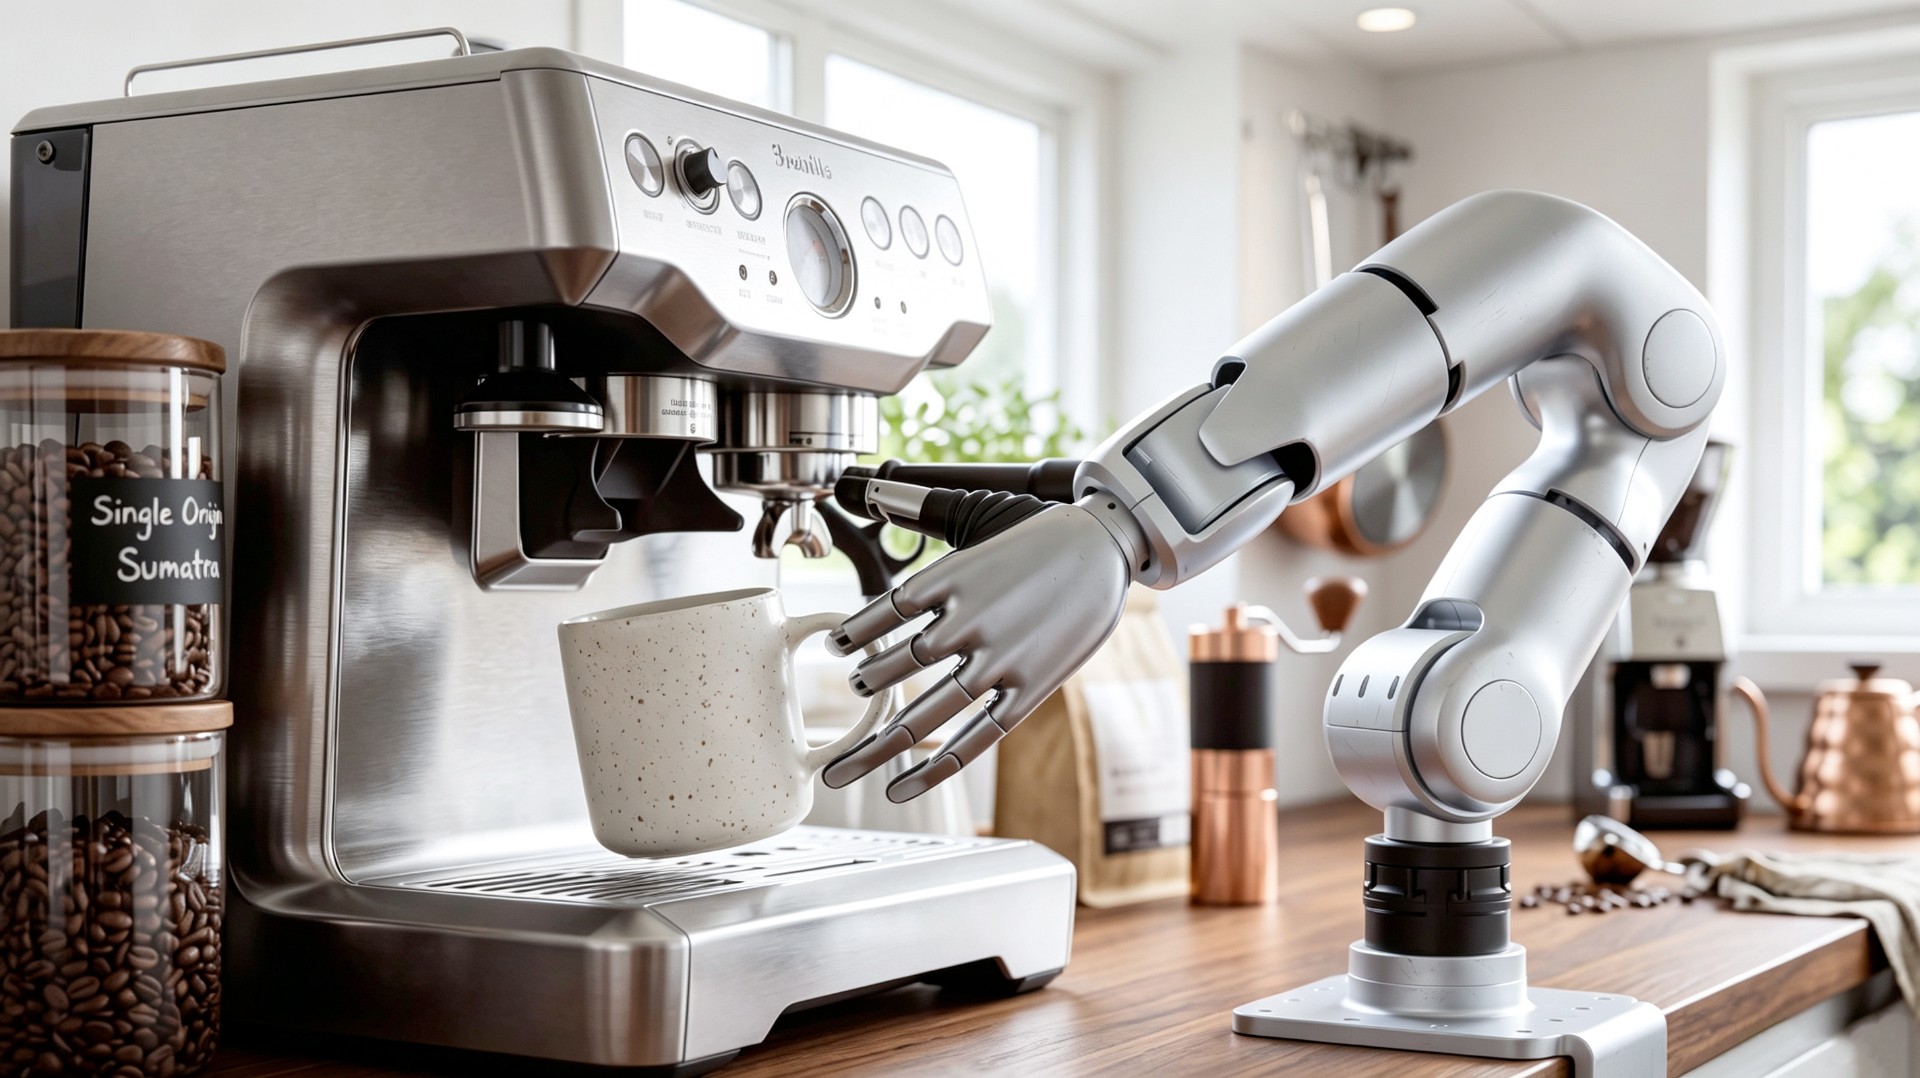
宇树 R1‑7a 七轴灵巧机械臂,主打轻量化、高柔性与易用开发,具备 7 个自由度,运动灵活、避障能力强。整机自重轻,重复定位精度高,可适配狭小空间内的复杂姿态作业。支持拖动示教、力控交互,无需复杂编程即可快速部署。 开放 SDK 与丰富通讯接口,便于二次开发,广泛应用于高校科研教学、精密装配、电子元器件搬运、柔性上下料等场景。兼顾工业级稳定性与科研拓展性,是智能制造、机器人教学与前沿算法验证的优质平台。
| 自由度 | 7轴 |
| 最大臂展 | 650mm(带灵巧手) |
| 接口 | XT30+CAN485 |
| 力反馈和碰撞检测 | 有 |
| 负载 | 2kg |
| 电源需求 | 24V-60V |
| 用户控制系统 | Ubuntu |
| 控制接口 | 位置+力控 |
 Donghu Robot Laboratory, 2nd Floor, Baogu Innovation and Entrepreneurship Center,Wuhan City,Hubei Province,China
Tel:027-87522899,027-87522877
商务合作:18062020215
销售咨询:18062020221
服务热线:027-87522899
 |
 |